1
Synchronregler
Parameter 726
Testfahrt Beschleunigung: Geben Sie die Beschleunigungszeit in Prozent ein. 100%
entsprechen der minimalen Beschleunigung, 50% ist halb so schnell wie die minimale
Beschleunigung, d.h. die Rampenzeit wird doppelt so lang.
Parameter 727
Testfahrt Weg: Tragen Sie die Strecke (Quadcounts) ein, welche der Antrieb bei
der Optimierung zurücklegen soll.
Dann führen Sie folgende Prozedur durch:
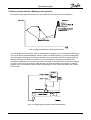
1. Schließen Sie die Kontakte an Klemme 32 (im Uhrzeigersinn) oder 33 (entgegen dem Uhrzeigersinn). Während der Testfahrt zeigt der letzte Wert in der ersten Displayzeile den Schleppfehler
(PID Fehler). Wenn die Testfahrt beendet ist, sehen Sie den maximal aufgetretenen Schleppfehler (PID Fehler).
2. Erhöhen Sie den P-Anteil im Parameter 702. Nach jeder Änderung sollten Sie eine Testfahrt
durchführen, um die richtige Einstellung zu finden. Wenn der Antrieb unruhig wird oder wenn
Überspannung oder Überstrom gemeldet wird, reduzieren Sie den Wert in Parameter 702 auf
etwa 70..80% des eingestellten Wertes.
3. Setzen Sie nun den D-Anteil (Parameter 703) auf den 5-fachen Wert des Parameters 702.
4. Wenn ein geringerer Synchronisationsfehler verlangt wird, kann der I-Anteil (Parameter 704) auf
einen niedrigen Wert, z.B. 10 gesetzt werden. Seien Sie aber vorsichtig. Ein zu hoher Wert
verursacht Überschwingen und Instabilität.
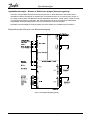
Falls der Abstand zwischen zwei Markersignalen am Slave nicht bekannt ist, kann dieser Abstand nun
ausgemessen werden. Dazu wird der Kontakt am Eingang Markersuche Slave (I8) geschlossen. Der
Slave-Antrieb dreht mit der eingestellten Testfahrt-Geschwindigkeit. Im Parameter 722 kann bei jedem
Markersignal der Abstand abgelesen werden. Wird die Markersuche durch Öffnen des Kontaktes
Markersuche Slave (I8) gestoppt, wird ein Mittelwert über alle Markerabstände gebildet und dieser als
Wert im Parameter 722 eingetragen. Die Abstände zwischen den Markersignalen des Master-Antriebs
werden analog dazu mittels des Eingangs Markersuche Master (I7) gemessen. Hierzu ist es allerdings
erforderlich, den Master zu starten. Die Abstände werden im Parameter 724 laufend angezeigt. Nach
Öffnen des Kontaktes Markersuche Master (I7) wird wiederum der berechnete Mittelwert über alle
Messungen als Endergebnis im Parameter 724 eingetragen.
Nachdem der Antrieb soweit optimiert wurde, speichern Sie die gefundenen Daten mittels Aktivierung
des Eingangs Speichern (I4), bzw. durch Änderung des Parameters 710 auf „1“.
64
MG.10.N4.03 - VLT ist ein eingetragenes Warenzeichen von Danfoss