1
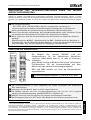
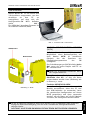
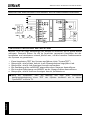
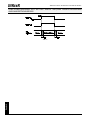
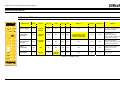
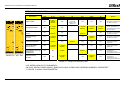
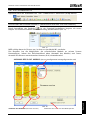
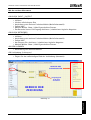
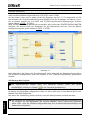
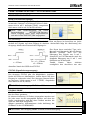
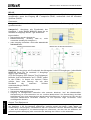
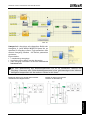
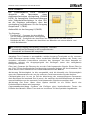
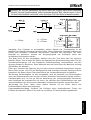
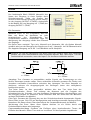
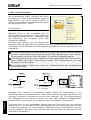
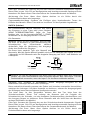
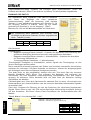
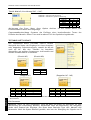
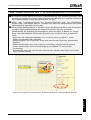
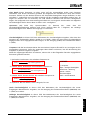
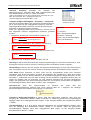
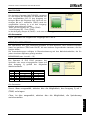
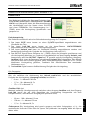
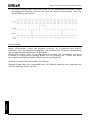
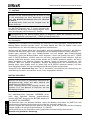
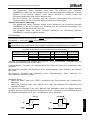
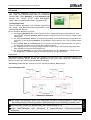
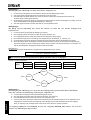
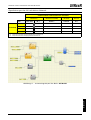
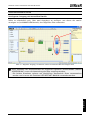
MODULAR SAFETY INTEGRATED CONTROLLER MOSAIC FUNKTIONELLE BLÖCKE DES TYPS GESCHWINDIGKEITSSTEUERUNG Ein externer Fehler oder eine externe Funktionsstörung vom Encoder/Proximity oder von dessen Anschlüssen bringt nicht unbedingt den Wechsel des normalen Ausgangs des Funktionsblocks in den Sicherheitsstatus mit sich. Fehler oder Funktionsstörungen des Encoders/Proximity oder der Verkabelung werden daher vom Modul erkannt, verwaltet und über das Diagnostik-Bit auf jedem Funktionsblock signalisiert (error_out). Um die Sicherheitsmerkmale zu erhalten, muss das Diagnostik-Bit im vom Verwender erstellten Konfigurationsprogramm eingesetzt werden, um eine eventuelle Deaktivierung der Ausgänge herbeizuführen, wenn die Achse in Betrieb ist. Liegen keine externen Probleme auf Encoder/Proximity vor, ist der bit error_out gleich 0 (null). - Liegt eines der folgenden Probleme vor, ist der bit error_out gleich 1 (eins). Fehlen von Encoder oder Proximity. - Kongruenzfehler der Frequenzen unter den vom Encoder/Proximity kommenden Signalen - Fehler durch Fehlen eines oder mehrerer Anschlüsse vom Encoder/Proximity - Fehler durch Fehlen der Encoderversorgung (nur Modell TTL mit externer Versorgung) - Phasenfehler unter den vom Encoder kommenden Signalen oder Duty cycle-Fehler einer einzelnen Phase Deutsch Figura 50 - Beispiel für Funktionsblock Drehzahlregelung mit "Fehlerausgang" aktiviert 8540780 • 25/02/2015 • Rev.22 97