1
Descrizione dei parametri
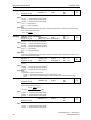
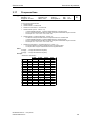
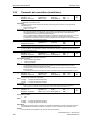
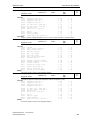
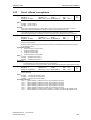
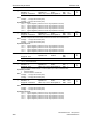
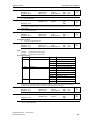
r0403
Edizione 01/06
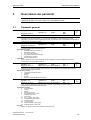
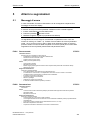
CO/BO: Act. Encoder status word
Tipo dati: U16
Min:
Def:
Max:
Unità: -
Gruppo P: COMMANDS
-
Livello
2
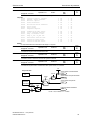
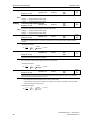
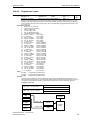
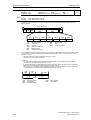
Visualizza la parola di stato dell'encoder (in formato bit).
Campi bit:
Bit00
Modulo encoder attivo
0 NO
1 SI
Bit01
Errore encoder
0 NO
1 SI
Bit02
Segnale buono
0 NO
1 SI
Bit03
Perdita bassa velocità encoder
0 NO
1 SI
Bit04
Timer HW utilizzato
0 NO
1 SI
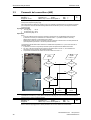
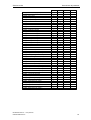
Dettagli:
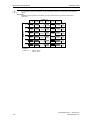
Vedi descrizione della visualizzazione dei sette segmenti riportata nella "Introduzione ai parametri del
sistema MICROMASTER" del presente manuale.
Livello
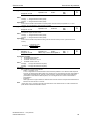
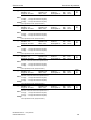
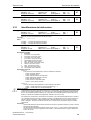
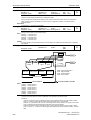
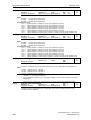
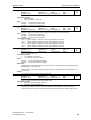
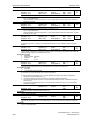
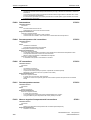
P0408[3]
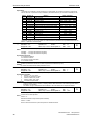
N. impulsi encoder
Min: 2
Stat.mes.: CT
Tipo dati: U16
Unità: Def:
1024
Gruppo P: ENCODER
Attivo: Subito
M.es.rapida: No
Max: 20000
2
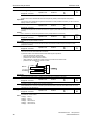
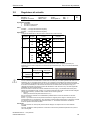
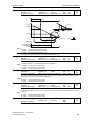
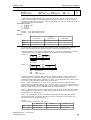
Specifica il numero di impulsi encoder per giro.
Indice:
P0408[0] : 1° Gruppo dati azionamento (DDS)
P0408[1] : 2° Gruppo dati azionamento (DDS)
P0408[2] : 3° Gruppo dati azionamento (DDS)
Avvertenza:
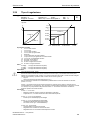
La risoluzione dell'encoder (impulsi per risoluzione P0408) che viene inserita, sarà limitata dalla frequenza
di impulsi massima del pannello opzioni dell'encoder (f_max = 300 kHz).
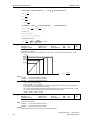
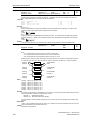
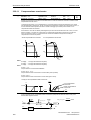
La seguente equazione calcola la frequenza dell'encoder in base alla risoluzione dell'encoder e alla velocità
di rotazione (rpm). La frequenza dell'encoder vede essere inferiore alla frequenza di impulsi massima:
p0408 x g/'
fmax > f =
60
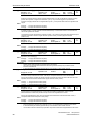
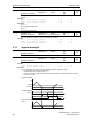
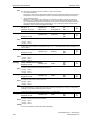
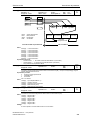
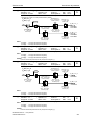
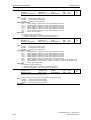
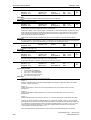
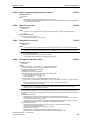
P0491[3]
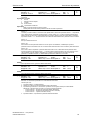
Reazione perdita segnale vel.
Stat.mes.: CT
Gruppo P: ENCODER
Tipo dati: U16
Unità: Attivo: Dopo confirma M.es.rapida: No
Min:
Def:
Max:
0
0
1
Livello
Min:
Def:
Max:
0.00
10.00
100.00
Livello
2
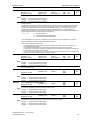
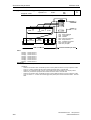
Seleziona la reazione in caso di perdita del segnale di velocità.
Impostazioni possibili:
0
Non apportare modifiche a SLVC
1
Apportare modifiche a SLVC
Indice:
P0491[0] : 1° Gruppo dati azionamento (DDS)
P0491[1] : 2° Gruppo dati azionamento (DDS)
P0491[2] : 3° Gruppo dati azionamento (DDS)
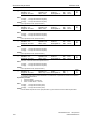
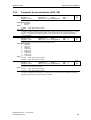
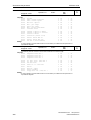
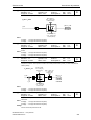
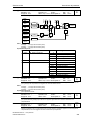
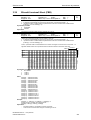
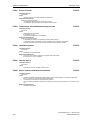
P0492[3]
Differenza vel. consentita
Stat.mes.: CT
Gruppo P: ENCODER
Tipo dati: Float
Attivo: Subito
Unità: Hz
M.es.rapida: No
2
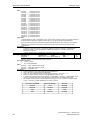
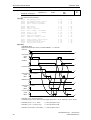
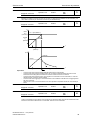
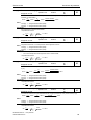
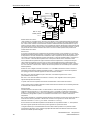
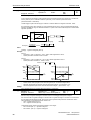
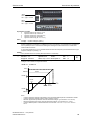
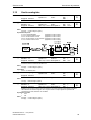
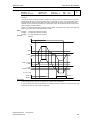
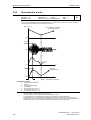
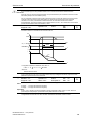
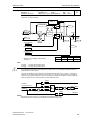
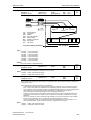
Il parametro P0492 determina la soglia della frequenza per la perdita del segnale del trasduttore(errore:
F0090).
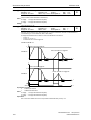
1. Perdita di segnale con le alte frequenze:
Questa condizione è valida, se la frequenza effettiva oppure la differenza della frequenza tra due
periodi di scansione è maggiore del parametro P0492.
Condizione:
- Frequenza effettiva f_act > P0492 e f(t_2) - f(t_1) > P0492
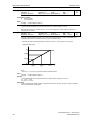
2. Perdita di segnale con le basse frequenze:
Questa condizione è valida, se la frequenza effettiva è minore di P0492 e la
Condizione a):
- r0061 = 0 limita il momento ed inoltre
- è presente r0061 = 0 con la frequenza nominale f_set > 0 per il tempo > P0494.
oppure
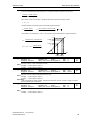
Condizione b):
- Frequenza effettiva f_act < P0492 e f(t_2) < P0492 e l'ASIC ha rilevato un errore nel canale B.
Dipendenza:
Questo parametro viene aggiornato nel momento in cui viene modificato il tempo di avvio del motore P0345
oppure quando viene eseguita un'ottimizzazione del ciclo di velocità (P1960 = 1). Vi è un ritardo fisso di 40
ms, prima di agire sulla perdita dell'encoder ad alta velocità.
Allarme di cautela:
P0492 = 0 (disabilitato):
Quando la differenza di velocità consentita è impostata su 0, viene disattivato il rilevamento delle perdite
dell'encoder sia per la velocità alta che per quella bassa, quindi la perdita dell'encoder non può più essere
rilevata.
Quando il rilevamento delle perdite dell'encoder è disabilitato e si verifica una perdita dell'encoder, le
funzioni del motore potrebbero diventare instabili.
68
MICROMASTER 440 Lista parametri
6SE6400-5BB00-0CP0