1
perfecta conformidad entre el valor de referencia y la retroacción. La ganancia integral determina el
tiempo necesario para corregir el valor de error acumulado. Por ejemplo, si H52 está programado en un
1 seg y el error es igual al 100%, una corrección del 100% se genera dentro de 1 seg. Si se reduce el
valor de H52, la respuesta es más rápida, pero una programación demasiado baja puede causar
fenómenos de inestabilidad.
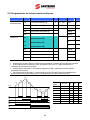
H53: el tiempo diferencial permite cancelar los errores causados por variaciones instantáneas del
elemento controlado. El tiempo diferencial actúa sólo en la variación del error (por ejemplo, si el error
es constante, ello no actúa). En SINUS M, la variación del error se detecta cada tc “tiempo de
muestreo” igual a 0,01 seg. La salida determinada por el componente diferencial es igual a H53*Δ error
(%) / tc (seg.). Por ejemplo, si se detecta una variación de error del 1% programando en H53, a 0,01
seg. se suministra una corrección igual al 1% en la salida del controlador PID. Si se aumenta el valor
de H53, la corrección es mayor, pero una programación demasiado alta puede causar fenómenos de
inestabilidad.
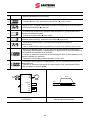
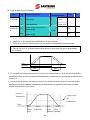
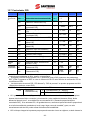
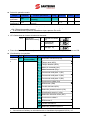
I17 ~ I24: Para pasar al funcionamiento PID Normal se debe programar uno de los bornes P1-P8 en
21 y habilitarlo.
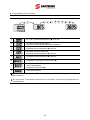
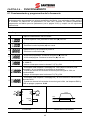
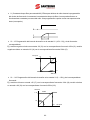
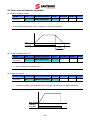
rPM: Calcula la retroacción en H50 como Frecuencia motor y muestra el valor correspondiente.
rEF: Indica el valor de mando del controlador PID.
Fbk: Convierte en frecuencia motor el valor del feedback puesto en H50.
114