1
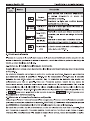
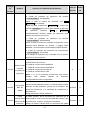
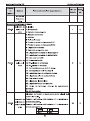
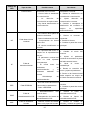
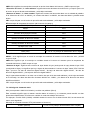
Código
de
Nombre
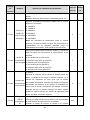
Instrucción detallada de parámetros
función
Valor por Modifidefecto
car
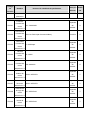
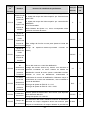
100.0%
○
0.0%
○
0.0%
○
1.0s
○
0x00
○
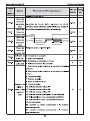
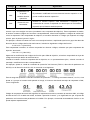
Rango de ajuste: 0.0~100.0%
Límite
P09.09
P09.10
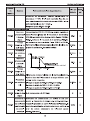
Estos parámetros se usan para ajustar los límites
superior de
superior e inferior de la salida del ajustador PID.
salida PID
100.0 % corresponde a frecuencia Max. ó tensión Max.
Límite inferior
de salida PID
Valor de
de ( P04.31)
Rango de ajuste de P09.09: P09.10~100.0%
Rango de ajuste de P09.10: -100.0%~P09.09
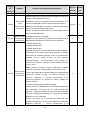
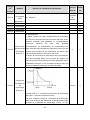
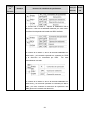
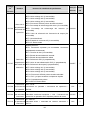
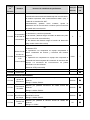
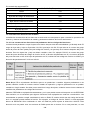
Ajusta el valor de detección de retroalimentación del PID
detección de fuera de línea, cuando el valor de detección es menor o
P09.11
retroalimenta igual al valor de detección de retroalimentación fuera de
ción fuera de línea, y el tiempo de duración excede el valor ajustado en
línea
P09.12, el inversor reportará “PID feedback offline fault,”
ó “falla de retroalimentación PID fuera de línea”, y el
teclado mostrará PIDE por pantalla.
Tiempo de
detección de
P09.12
retroalimenta
ción fuera de
línea
Rango de ajustede P09.11: 0.0~100.0%
Rango de ajuste de P09.12: 0.0~3600.0s
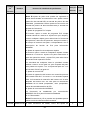
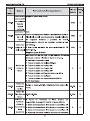
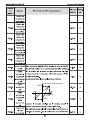
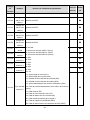
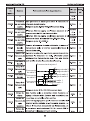
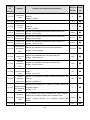
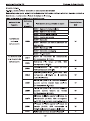
0x00~0x11
Unidades LED:
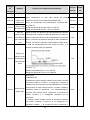
0: Mantener ajuste integral cuando la frecuencia alcanza
los límites superior e inferior;la integración muestra el
cambio entre la referencia y la retroalimentación a menos
P09.13
Selección de
ajuste PID
que alcance el límite integral interno. Cuando cambie la
tendencia entre la referencia y la retroalimentación,
necesita más tiempo para compensar el impacto de
trabajo continuo y la integración cambiará con la
tendencia.
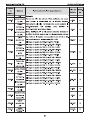
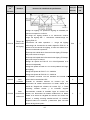
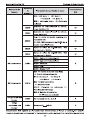
1: Detener ajuste integral cuando la frecuencia alcance
los límites superior e inferior. Si la integración se
mantiene estable, y la tendencia entre referencia y
76