1
I.1 Introduction
Le système articulé rigide est caractérisé par une structure arborescente
articulé simple ou multiple dont les liaisons sont mobiles les unes par rapport aux
autres. Cet ensemble a pour objectif de mener l’organe terminal vers un lieu
géométrique imposé par la tâche [1].
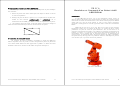
Généralement, un robot manipulateur est considéré comme un système articulé
rigide. L’appellation robot n’est pas nouvelle, elle a pour origine le mot robota extrait
de la littérature grecque et qui veut dire travail. Nous avons trouvé dans la
Chapitre I
littérature différentes définitions de ce système dynamique tel que :
•
Celle donnée par JIRA (Japon Industrial Robot Association) : Un robot est un
système versatile doté d’une mémoire et pouvant effectuer des mouvements
comme ceux d’un opérateur humain ;
MODELISATION DES SYSTEMES
•
Celle donnée par RIA (Robot Institute of America) : Un robot est un
manipulateur à fonction multiple programmé pour réaliser automatiquement
des taches variées éventuellement répétitives.
ARTICULES RIGIDES
La synthèse de la commande du robot nécessite la connaissance des relations
entre ses grandeurs d’entrées et de sorties. L’ensemble de ces équations constitue le
modèle mathématique du robot. Si les équations sont extraites de la physique, le
modèle est appelé modèle de connaissance, et si ces équations découlent des
observations disponibles sur le système, le modèle s’appelle modèle de représentation.
I.2 Modélisation géométrique
Tout manipulateur peut être considéré comme une chaîne de liaisons
connectées par des articulations charnières ou glissières. Chaque liaison localise les
informations à son propre repère. A l’aide des matrices de passages d’ordre quatre on
peut arriver à des informations globales sur le repère de la base appelé repère
d’inertie.
Cours et TP de Robotique de Manipulation, Master SMART, 09-10, R. Merzouki
3
Cours et TP de Robotique de Manipulation, Master SMART, 09-10, R. Merzouki
4