1
エコノミー
シリーズ
特長
形番
システム構成
基本仕様
寸法図
ドライバ
ケーブル
精
ジシリー
L i密
n ステ
e a rーm
o t o r ズs e r i e s
コンパクト
シリーズ
リニアモータシリーズ
ユニバーサル スーパー
シリーズ
シリーズ
RDM–mini
小型コアレスロッドタイプ
クリーン
シリーズ
F
A
コントローラ リニアモータ 精密ステージ
シリーズ
シリーズ
シリーズ
マグネットロッド
シールドフラットケーブル
フォーサ
リニアエンコーダヘッド
ボールリテーナ入りLMガイド SHW
形番
リニアエンコーダスケール
GLM
10
RDM‒mini 構造
GLM
15
特長
GLM
20
1高速・高加減速
GLM
25
最高速度:5m/s、
加減速度:9G
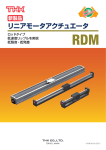
RDM‒miniはコアレスリニアモータの採用、スライダの軽量化、および樹脂材料の採用により渦電流損の発生を抑え
る構造とし、最高速度5m/s 、加減速度9Gを実現します。
GLS
KLM
最高速度
CLM
加減速度
6
3
RDM‒
mini
4
速度[m/s]
RDM
速度[m/s]
5m/s
2
P467-472_RDM mini.indd 467
1.34m/s
1
0
0.2
0.3
0.4
RDM1104
(無負荷時)速度線図
467
9.1G
0.015s
0
0.1
2
0.5
0.6
時間[s]
0.2
0.25
0.3
0.35
RDM1104(無負荷時)
速度線図
0.4
時間[s]
RDM–mini
10.3.15 0:48:25 PM
システム構成
基本仕様
寸法図
ドライバ
オプション
ケーブル
本体質量:900g∼
コンパクト
シリーズ
2 軽量・コンパクト
形番
エコノミー
シリーズ
特長
RDM‒miniは小型のリニアモータ、リニアエンコーダおよびボールリテーナ入りLMガイド(SHW12)を使用して
います。動力ケーブル、信号ケーブルにはシールドフラットケーブルを採用することによりケーブルの取り回しも含
ユニバーサル スーパー
シリーズ
シリーズ
めた取付け占有面積が小さいリニアモータアクチュエータです。
51
アルミカバー
アルミテーブル
シールド
フラットケーブル
58
クリーン
シリーズ
F
A
3 低速度リップル
コントローラ リニアモータ 精密ステージ
シリーズ
シリーズ
シリーズ
アルミベース
67
ボ−ルリテ−ナ入りLMガイド SHW
優れた等速性
形番
RDM‒miniはコアレスリニアモータを採用しています。マグネットの周囲をコイルが取り巻くロッド形状のため、電
気的ギャップの変動が少なく、駆動時の推力変動が極めて少ないモータです。
さらに、転がり抵抗の変動が少ないボールリテーナ入りLMガイドを使用することにより、低速度リップルを実現し
ました。
10.5
GLM
10
10.4
10.3
GLM
15
速度
[mm/s]
10.2
GLM
20
10.1
10
9.9
GLM
25
±0.84%
9.8
GLS
〔データ測定条件〕
レーザ測長器ML10
(RENISHAW㈱製)
使用
コントローラ最小指令単位 :1μm
速度測定サンプリング周波数 :100Hz
駆動速度:10mm/s、
負荷質量:2.8 kg
9.7
9.6
9.5
5
15
25
35
45
RDM1108 速度リップル評価データ
(参考)
KLM
CLM
55
RDM
時間
[s]
RDM‒
mini
RDM–mini
P467-472_RDM mini.indd 468
468
10.3.15 0:49:15 PM
エコノミー
シリーズ
特長
形番
システム構成
基本仕様
寸法図
ドライバ
ケーブル
Linear motor series
コンパクト
シリーズ
形番構成
アクチュエータ本体
ユニバーサル スーパー
シリーズ
シリーズ
RDM1102 − H − 868L − A − JN − N − N − A − D03 − E01 − S02
①
②
③
④
⑤
⑥
⑦
⑧
⑨
⑩
⑪
RDM1102 (最大推力:19.8N)
RDM1104 (最大推力:39.4N)
クリーン
シリーズ
F
A
①モータ形番
RDM1106 (最大推力:50.4N)
RDM1108 (最大推力:59.7N)
※ 数字はリニアモータのサイズを表します。
上2桁:スラストロッドサイズ、下2桁:フォーササイズ
コントローラ リニアモータ 精密ステージ
シリーズ
シリーズ
シリーズ
②アクチュエータタイプ
③アクチュエータ長さ
モータ形番別に専用のシリアル変換モジュール
(SCM)
が本体に付属します。
他の形式との互換性はありません。
152L, 254L, 356L, 459L, 561L, 664L, 766L, 868L
※ 単位はmmです。
形番
④カバー
A:アルミ押出しカバー付き
E:特殊
⑤リニアエンコーダ
JN:光学式リニアエンコーダ
E:特殊
⑥センサ
N:センサ無し
S:近接センサ APM‒D3A1[N.O.接点]
3個(㈱山武製)
E:特殊
⑦取付用部品
N:無し
E:特殊
⑧取付姿勢
A:水平
B:壁掛け
(リニアエンコーダ上側)
C:逆(天吊り)
D:壁掛け
(リニアエンコーダ下側)
E:特殊
⑨動力ケーブル
D03:ケーブル長さ3m
D05:ケーブル長さ5m
D10:ケーブル長さ10m
GLM
10
GLM
15
GLM
20
GLM
25
GLS
KLM
CLM
RDM
RDM‒
mini
⑩エンコーダケーブル
⑪シリアルケーブル
E01:ケーブル長さ1m
※ ケーブル長さは1mのみです。
S02:ケーブル長さ2m
S04:ケーブル長さ4m
S09:ケーブル長さ9m
注1)動力フラットケーブル、
エンコーダフラットケーブルは長さ1.2mのもの
(コネクタ付き)
がアクチュエータ側に付属します。
注2)動力ケーブル、
エンコーダケーブル、及びシリアルケーブルは固定配線用となっています。可動部配線用をご希望の場合は、THKまでお問い合わせください。
469
P467-472_RDM mini.indd 469
RDM–mini
10.3.15 0:50:50 PM
形番
システム構成
基本仕様
寸法図
ドライバ
オプション
ケーブル
エコノミー
シリーズ
特長
コンパクト
シリーズ
サーボパック
(㈱安川電機製)
SGDH − 01 B E Y364 − N
①
②
③ ④
⑤
⑥
SGDH
②最大適用サーボモータ容量
01:100W
③電源電圧
B :単相AC100V
④モデル
E :推力・速度・位置制御(オプションユニット対応型)
⑤変更機能
Y364:RDM‒mini専用仕様
F
A
クリーン
シリーズ
⑥高速パルス入力基板
ユニバーサル スーパー
シリーズ
シリーズ
①形番
N:高速パルス入力基板無し H:高速パルス入力基板付き
※ 入出力信号コネクタはサーボパックに付属します。
高速パルス入力基板付きの場合は、高速パルス入力信号コネクタも付属します。
コントローラ リニアモータ 精密ステージ
シリーズ
シリーズ
シリーズ
パソコン通信用オプション
(㈱安川電機製)
SigmaWin−Plus
通信用ソフト
JZSP − CMS − **
通信用ケーブル
①
①接続コネクタ種類
01:2m D‒SUB25ピン, 02:2m D‒SUB9ピン, 03:2m ハーフピッチ14ピン
動力ケーブル
※ メンテナンス用に動力ケーブル、エンコーダケーブル、シリアルケーブルをご購入いただく場合には以下の形番をご指定ください。
アクチュエータ本体をご購入された場合には以下のケーブルの形式指定はありません。
RMKHD − **
形番
①
①ケーブル長さ
03:3m, 05:5m, 10:10m
※ 固定配線用です。可動部配線用をご希望の場合は、
THKまでお問い合わせください。
エンコーダケーブル
GLM
10
GLM
15
RMKHE − 01
GLM
20
①
①ケーブル長さ
シリアルケーブル(㈱安川電機製)
GLS
JZSP − CLP20 − **
①
KLM
②
①ケーブル種類
20:固定配線用, 70:可動部配線用
②ケーブル長さ
02:2m, 04:4m, 09:9m
動力FFCケーブル
GLM
25
※ ケーブル長さは1mのみです。
※ 固定配線用です。可動部配線用をご希望の場合は、
THKまでお問い合わせください。
CLM
RDM
RDM‒
mini
RMKFD − 01
①
①ケーブル長さ
エンコーダFFCケーブル
※ ケーブル長さは1.2mです。
(ケーブルのみ。コネクタ無し。)
※ 交換作業につきましては、専用の作業手順が必要となりますので、
THKまでお問い合わせください。
RMKFE − 01
①
①ケーブル長さ
※ ケーブル長さは1.2mです。
(ケーブルのみ。コネクタ無し。)
※ 交換作業につきましては、専用の作業手順が必要となりますので、
THKまでお問い合わせください。
RDM–mini
P467-472_RDM mini.indd 470
470
10.3.15 0:51:21 PM
エコノミー
シリーズ
特長
形番
システム構成
基本仕様
寸法図
ドライバ
ケーブル
Linear motor series
コンパクト
シリーズ
システム構成
リニアモータアクチュエータRDM‒mini
ユニバーサル スーパー
シリーズ
シリーズ
エンコーダFFCケーブル
(本体に付属)
(RMKFE‒01)
F
A
※1
サーボパック
(高速パルス入力基板無し)
クリーン
シリーズ
動力FFCケーブル(本体に付属)
(RMKFD‒01)
動力ケーブル
(RMKHD‒**)
コントローラ リニアモータ 精密ステージ
シリーズ
シリーズ
シリーズ
CN2へ
パルス列コントロ−ラ※2
シリアル変換モジュール
エンコーダケーブル
(RMKHE‒01)
シリアルケーブル
(JZSP‒CLP20‒**)
主電源、
制御電源(単相AC100V)
※1 高速パルス入力基板はオプションで付属可能です。
※2 コントローラは貴社にてご用意ください。
形番
GLM
10
GLM
15
GLM
20
GLM
25
GLS
KLM
CLM
RDM
RDM‒
mini
471
P467-472_RDM mini.indd 471
RDM–mini
10.3.15 0:52:09 PM
形番
システム構成
基本仕様
寸法図
ドライバ
オプション
ケーブル
エコノミー
シリーズ
特長
モータ形式
RDM1102
RDM1104
RDM1106
RDM1108
最大推力
[N]
19.8
39.4
50.4
59.7
定格推力
[N]
2.7
4.7
6.0
8.0
項目
コンパクト
シリーズ
基本仕様
5.0
分解能[μm]
0.078
繰り返し位置決め精度
[μm]
±0.5
ユニバーサル スーパー
シリーズ
シリーズ
ドライバ入力電源/容量
単相AC100V/100W
F
A
ドライバ制御電源
単相AC100V
JZDP‒D008‒140
シリアル変換モジュール形式
JZDP‒D008‒139
JZDP‒D008‒138
クリーン
シリーズ
最高速度
[m/s]
JZDP‒D008‒137
最大電流
[Arms]
7.1
6.8
5.9
5.2
連続定格電流
[Arms]
1.3
1.0
0.9
0.8
スライダ質量
[ kg]
0.23
0.32
0.42
0.52
最大可搬質量
[kg]
0.35
0.85
1.2
1.7
コントローラ リニアモータ 精密ステージ
シリーズ
シリーズ
シリーズ
KitL‒121CAC
リニアエンコーダ形式
注)基本仕様は、周囲環境温度20℃、電機子巻線平均温度が100℃時の値です。
推力・速度特性
RDM1104
RDM1102
60
30
45 39.4N
推力
[N]
推力
[N]
形番
40
19.8N
20
GLM
10
32.6N
30
GLM
15
13.1N
GLM
20
15
10
2.7N
4.7N
GLM
25
3.7N
0
1.0
4.0
2.0
3.0
速度
[m/s] 3.6m/s
0
5.0
1.0
2.0
3.0
速度
[m/s]
4.0
5.0
GLS
RDM1106
RDM1108
80
59.7N
44.9N
40
20
6.0N
0
KLM
80
50.4N
1.0
10.1N
2.0
3.0
速度
[m/s]
4.0
5.0
推力
[N]
推力
[N]
60
100
60
連続領域
40
37.5N
20 8.0N
14.9N
0
1.0
CLM
最大領域
56.6N
3m/s
2.0
3.0
速度
[m/s]
4.0
RDM
RDM‒
mini
5.0
注1)推力・速度特性は電機子巻線平均温度が100°
C時の値です。
注2)推力・速度特性はLMガイド
(RDM‒mini標準グリース封入)
の摺動抵抗を考慮した値です。
RDM–mini
P467-472_RDM mini.indd 472
472
10.3.15 0:52:45 PM
エコノミー
シリーズ
特長
形番
システム構成
基本仕様
寸法図
ドライバ
ケーブル
Linear motor series
コンパクト
シリーズ
RDM–mini
RDM1102 コアレスロッドタイプ
メカストローク:41∼742袢 光学式リニアエンコーダNUMERIK JENA製仕様
ユニバーサル スーパー
シリーズ
シリーズ
寸法図・質量
58
51
45
F
A
クリーン
シリーズ
67
E矢視
A×N
B
B
2×
(N+1)
‒3.
4キリ通シ∅6.
5ザグリ深サ3.
5
A
28
コントローラ リニアモータ 精密ステージ
シリーズ
シリーズ
シリーズ
LT
2
PLラベル貼付位置
LST
70
(リファレンスマーク検出位置)
28
11
4‒M3通シ
20
8
10
E
LU
形番
51
11.
5
C
15
31
GLM
10
GLM
15
GLM
20
近接センサ付き
GLM
25
GLS
スライダ長さ
T mm]
L[
スライダ部
タップ穴数
ドグ取付位置
C[mm]
スライダ質量
[kg]
KLM
50
4
17.5
0.23
CLM
RDM
RDM‒
mini
リファレンスマーク
検出位置
[mm]
アクチュエータ
全長
LU[mm]
ストローク
LST
[mm]
ベース固定用
タップ穴ピッチ寸法
A[mm]
ベース固定用
取付穴数
(N+1)
2×
N
B
[mm]
152
41
90
4
1
13
0.9
254
143
96
6
2
13
1.2
356
245
96
8
3
16
1.5
459
348
100
10
4
11.5
561
435
100
12
5
12.5
2.1
664
538
100
14
6
14
2.4
766
640
100
16
7
15
2.7
868
742
100
18
8
16
3.0
70
本体質量
[kg]
1.8
注)本体質量にはスライダ1 個分の質量を含みます。
473
P473-478_RDM mini .indd 473
RDM–mini
10.3.15 0:54:40 PM
RDM–mini
形番
システム構成
基本仕様
寸法図
ドライバ
オプション
ケーブル
エコノミー
シリーズ
特長
RDM1104 コアレスロッドタイプ
コンパクト
シリーズ
メカストローク:132∼746袢 光学式リニアエンコーダNUMERIK JENA製仕様
ユニバーサル スーパー
シリーズ
シリーズ
寸法図・質量
58
51
45
F
A
クリーン
シリーズ
67
E矢視
B
A×N
A
B
2×
(N+1)
‒3.
4キリ通シ∅6.
5ザグリ深サ3.
5
28
コントローラ リニアモータ 精密ステージ
シリーズ
シリーズ
シリーズ
2
LT
PLラベル貼付位置
LST
96
(リファレンスマーク検出位置)
10
28 28
8
20
10
6‒M3通シ
E
LU
11.
5
C
形番
51
15
31
GLM
10
GLM
15
近接センサ付き
GLM
20
GLM
25
スライダ長さ
T mm]
L[
スライダ部
タップ穴数
ドグ取付位置
C[mm]
スライダ質量
[kg]
GLS
76
6
30.5
0.32
KLM
CLM
リファレンスマーク
検出位置
[mm]
アクチュエータ
全長
LU[mm]
ストローク
LST
[mm]
ベース固定用
タップ穴ピッチ寸法
A[mm]
ベース固定用
取付穴数
(N+1)
2×
N
254
132
96
6
2
13
1.3
356
234
96
8
3
16
1.6
459
337
100
10
4
11.5
1.9
561
439
100
12
5
12.5
664
542
100
14
6
14
2.5
766
644
100
16
7
15
2.8
868
746
100
18
8
16
3.1
B
[mm]
96
本体質量
[kg]
RDM
RDM‒
mini
2.2
注)本体質量にはスライダ1 個分の質量を含みます。
RDM–mini
P473-478_RDM mini .indd 474
474
10.3.15 0:55:07 PM
エコノミー
シリーズ
特長
形番
システム構成
基本仕様
寸法図
ドライバ
ケーブル
Linear motor series
コンパクト
シリーズ
RDM–mini
RDM1106 コアレスロッドタイプ
メカストローク:113∼727袢 光学式リニアエンコーダNUMERIK JENA製仕様
ユニバーサル スーパー
シリーズ
シリーズ
寸法図・質量
58
51
45
F
A
クリーン
シリーズ
67
E矢視
B
A×N
B
2×
(N+1)
‒3.
4キリ通シ∅6.
5ザグリ深サ3.
5
A
28
コントローラ リニアモータ 精密ステージ
シリーズ
シリーズ
シリーズ
2
PLラベル貼付位置
LST
LT
121
(リファレンスマーク検出位置)
8.
5
28 28 28
20
8
10
8‒M3通シ
E
LU
形番
11.
5
51
C
15
31
GLM
10
GLM
15
GLM
20
近接センサ付き
GLM
25
GLS
KLM
CLM
スライダ長さ
L[
T mm]
スライダ部
タップ穴数
ドグ取付位置
C
[mm]
スライダ質量
[kg]
101
8
43
0.42
RDM
RDM‒
mini
アクチュエータ
全長
[mm]
LU
ストローク
[mm]
LST
ベース固定用
タップ穴ピッチ寸法
A
[ mm]
ベース固定用
取付穴数
(N+1)
2×
N
B
[mm]
254
113
96
6
2
13
1.4
356
215
96
8
3
16
1.7
459
318
100
10
4
11.5
2.0
561
420
100
12
5
12.5
664
523
100
14
6
14
2.6
766
625
100
16
7
15
2.9
868
727
100
18
8
16
3.2
リファレンスマーク
検出位置
[ mm]
121
本体質量
[ kg]
2.3
注)本体質量にはスライダ1 個分の質量を含みます。
475
P473-478_RDM mini .indd 475
RDM–mini
10.3.15 0:56:05 PM
RDM–mini
形番
システム構成
基本仕様
寸法図
ドライバ
オプション
ケーブル
エコノミー
シリーズ
特長
RDM1108 コアレスロッドタイプ
コンパクト
シリーズ
メカストローク:189∼701袢 光学式リニアエンコーダNUMERIK JENA製仕様
ユニバーサル スーパー
シリーズ
シリーズ
寸法図・質量
58
51
45
F
A
クリーン
シリーズ
67
E矢視
B
A×N
B
A
コントローラ リニアモータ 精密ステージ
シリーズ
シリーズ
シリーズ
28
(N+1)
‒3.4キリ通シ∅6.5ザグリ深サ3.5
2×
2
LT
PLラベル貼付位置
LST
147(リファレンスマーク検出位置)
7.5
28
28
28
28
20
8
10
10‒M3通シ
E
LU
C
形番
11.5
51
15
GLM
10
31
GLM
15
GLM
20
近接センサ付き
GLM
25
スライダ長さ
T mm]
L[
スライダ部
タップ穴数
ドグ取付位置
C
[mm]
スライダ質量
[kg]
127
10
56
0.52
GLS
KLM
CLM
RDM
アクチュエータ
全長
[mm]
LU
リファレンスマーク
検出位置
[mm]
ストローク
LST
[mm]
ベース固定用
タップ穴ピッチ寸法
A
[mm]
ベース固定用
取付穴数
(N+1)
2×
N
B
[mm]
356
189
96
8
3
16
1.8
459
292
100
10
4
11.5
2.1
561
394
100
12
5
12.5
664
497
100
14
6
14
2.7
766
599
100
16
7
15
3.0
868
701
100
18
8
16
3.3
本体質量
[kg]
RDM‒
mini
2.4
147
注)本体質量にはスライダ1 個分の質量を含みます。
RDM–mini
P473-478_RDM mini .indd 476
476
10.3.15 0:56:31 PM
エコノミー
シリーズ
特長
システム構成
基本仕様
寸法図
ドライバ
ケーブル
Linear motor series
サーボパック
コンパクト
シリーズ
モータ形式
RDM1106
RDM1104
RDM1102
RDM1108
高速パルス入力基板有無
ユニバーサル スーパー
シリーズ
シリーズ
高速パルス入力基板無し
SGDH‒01BEY364‒N
高速パルス入力基板付き
[JUSP‒LD001A]
SGDH‒01BEY364‒H
仕様
サーボパック形式
定格
クリーン
シリーズ
F
A
形番
最大適用モータ容量
入力電源
2.4Arms
最大出力電流
主回路入力電源
7.2Arms
制御回路入力電源
単相 AC100∼115V
(‒15∼+10%)
50/60Hz
制御方式
使用条件
基本仕様
コントローラ リニアモータ 精密ステージ
シリーズ
シリーズ
シリーズ
連続出力電流
フィードバック
使用温度/保存温度
使用・保存湿度
耐振動/耐衝撃
性能
概略質量
バイアス設定
※2
1.0kg
符号+パルス列、CCW+CW パルス列、90度位相差2相パルス(A相 +B相)
のうち、
いずれか1種類を選択
ラインドライバ
(+5Vレベル)
、
オープンコレクタ
(+5Vまたは+12Vレベル)
最大500kHz ただし、
オープンコレクタの場合は最大200kHz
指令パルス
入力パルス形態
(CN8)
−
ラインドライバ
(+5Vレベル)
入力パルス周波数
−
最大4MHz(符号+パルス列、
CCW+CWパルス列)
最大1MHz
(90度位相差2相パルス
(A相+B相)
)
性能
速度指令
入力
クリア信号
(入力パルス形態は指令パルスと同一)
※3
+12V
(1kΩ抵抗内蔵)
1:5000
(速度制御範囲の下限は定格負荷時停止しない条件)
負荷変動率
0∼100%負荷時±0.01%以下
(定格速度にて)
電圧変動率
定格電圧±10%にて0%
(定格速度にて)
温度変動率
25±25°
Cにて±0.1%以下
(定格速度にて)
周波数特性
入力信号
速度・推力制御モード
RDM‒
mini
0.8kg
0∼450mm/s
(設定分解能 1mm/s)
符号+パルス列、CCW+CWパルス列、90度位相差2相パルス
(A相+B相)のうち、いずれか1種類を選択
速度制御範囲
RDM
4.9m/s2/19.6m/s2
−
GLM
25
CLM
90%RH以下
(結露なきこと)
入力パルス種類
制御信号
KLM
0∼+55°
C※1/‒20∼+85°
C
(凍結なきこと)
0∼250指令単位
(設定分解能 1指令単位)
内蔵オープンコレクタ用電源
GLS
[CN2] シリアル変換モジュール正弦波ピッチの1/256データ
(インクリメンタル)
0∼100%
(設定分解能 1%)
GLM
15
GLM
20
単相全波整流 IGBT PWM制御 正弦波電流駆動方式
フィードフォワード補償
指令パルス
入力パルス形態
(CN1)
入力パルス周波数
SGDH‒01BEY364‒H
単相 AC100∼115V
(‒15∼+10%)
50/60Hz
位置決め完了幅設定
入力パルス種類
入力信号
位置制御モード
形番
GLM
10
SGDH‒01BEY364‒N
100W
400Hz
(JL=JMにて)
推力制御精度再現性
±2%
ソフトスタート時間設定
0∼10s
(加速・減速それぞれ設定可)
指令電圧
速度指令
入力
入力インピーダンス
回路時定数
指令電圧
推力指令
入力
入力インピーダンス
回路時定数
接点速度
入力
移動方向選択
速度選択
DC±6V
(DC±2∼±10V:可変設定範囲)
/定格速度にて
(プラス指令で正方向)
許容入力電圧:±12V
(max)
約14kΩ
約47μs
DC±3V(DC±1∼±10V:可変設定範囲)
/定格推力にて
(プラス指令で正方向推力指令)
±12V
(max)
約14kΩ
約47μs
P動作信号入力を使用
正方向/負方向電流制限信号を使用
(第1∼3速度選択)
両方OFFの時、停止または別の制御方式になる
※1 この範囲内の周囲温度でドライバを取付けてください。ボックスに収納する場合も、
ボックス内の温度がこの値を超えないようにしてください。
※2 出荷時設定では位置制御モードに選択しています。
※3 内蔵オープンコレクタ用電源は、
ドライバ内制御回路と電気的に絶縁していません。
477
P473-478_RDM mini .indd 477
RDM–mini
10.3.15 0:57:12 PM
出力形態
位置信号出力
分周比
シーケンス入力信号
基本仕様
SGDH‒01BEY364‒N
寸法図
ドライバ
オプション
ケーブル
SGDH‒01BEY364‒H
A相、B相、C相:ラインドライバ出力
任意分周
サーボオン、
P動作
(または、
制御モード切替え、
内部設定速度によるモータ運転の正/逆方向切替え、
ゼロ
ユニバーサル スーパー
シリーズ
シリーズ
入出力信号
信号の割付
変更が可能
システム構成
コンパクト
シリーズ
サーボパック形式
項目
形番
エコノミー
シリーズ
特長
クランプ、
指令パルス阻止)
、
正方向駆動禁止
(P‒OT)
、
逆方向駆動禁止
(N‒OT)
、
アラームリセット、
正方
向側電流制限/逆方向側電流制限
(または、
内部速度選択)
固定出力
シーケンス出力信号
信号の割付
変更が可能
ダイナミックブレーキ
(DB)機能
回生処理機能
位置決め完了
(速度一致)
、
モータ移動中、
サーボレディ、
電流制限中、
速度制限中、
ブレーキ解放、
警告、
NEAR信号の中から、3種類の出力信号を選択可能
主電源オフ、
サーボアラーム、
サーボオフ、
オーバトラベル時にDB動作
F
A
P‒OT、N‒OT動作時DB停止、
減速停止またはフリーラン停止
クリーン
シリーズ
オーバートラベル
(OT)防止機能
サーボアラーム、
アラームコード(3 ビット出力)
回生抵抗器は外置き
0.01<A/B<100
電子ギヤ
コントローラ リニアモータ 精密ステージ
シリーズ
シリーズ
シリーズ
過電流、過電圧、不足電圧、過負荷、
回生異常、主回路検出部異常、
ヒートシンク過熱、
オーバフロー、
保護機能
過速度、
エンコーダ異常、暴走防止、CPU 異常、
パラメータ異常、他
LED表示機能
CHARGE、POWER 7seg‒LED×5 個(デジタルオペレータ機能を内蔵)
速度、推力指令信号などの観測のためアナログモニタ用コネクタを内蔵
内蔵機能
観測用アナログモニタ機能
[CN5]
速度:1V/1000min‒1
推力:1V/
(定格推力100%)
偏差パルス:0.05V/指令単位または0.05V/100指令単位
接続機器
1:N通信
通信機能
軸アドレス設定
デジタルオペレータ
(JUSP‒OP02A‒2)
RS‒422Aポート時、N=14局まで可能
ユーザ定数によって設定
状態表示、
ユーザ定数設定、
モニタ表示、
アラームトレースバック表示、JOG運転、
機能
その他
対応可能なアプリケーションモジュールには、
以下の種類があります。
JUSP‒NS100:MECHATROLINK I/Fユニット
JUSP‒NS300:DeviceNet I/Fユニット
JUSP‒NS500:PROFIBUS‒DP I/Fユニット
JUSP‒NS600:INDEXER アプリケーションモジュール
JUSP‒LD001A:高速パルス入力 I/Fユニット
形番
アプリケーション
モジュール対応
オートチューニング操作、速度・推力指令信号などの描画機能
GLM
10
逆方向接続、原点サーチ、
モータ自動判別機能、電源高調波抑制用DCリアクトル接続端子
GLM
15
GLM
20
GLM
25
GLS
KLM
CLM
RDM
RDM‒
mini
RDM–mini
P473-478_RDM mini .indd 478
478
10.3.15 0:57:42 PM
エコノミー
シリーズ
特長
形番
システム構成
基本仕様
寸法図
ドライバ
ケーブル
Linear motor series
コンパクト
シリーズ
外形寸法
SGDH‒01BEY364‒N(高速パルス入力基板無し仕様)
ユニバーサル スーパー
シリーズ
シリーズ
100V
SGDH‒01BEY364
クリーン
シリーズ
160
F
A
コントローラ リニアモータ 精密ステージ
シリーズ
シリーズ
シリーズ
8
55
(75)
130
形番
SGDH‒01BEY364‒H(高速パルス入力基板付き仕様)
GLM
10
100V
SGDH‒01BEY364
GLM
15
GLM
20
160
GLM
25
GLS
KLM
CLM
RDM
RDM‒
mini
75
479
P479-486_RDM mini .indd 479
(75)
130
RDM–mini
10.3.15 0:59:06 PM
形番
システム構成
基本仕様
寸法図
ドライバ
オプション
ケーブル
エコノミー
シリーズ
特長
コンパクト
シリーズ
接続図
SGDH‒01BEY364‒N SGDH‒01BEY364‒H※
ユニバーサル スーパー
シリーズ
シリーズ
※ パルス入力は高速パルス入力基板のCN8のコネクタに接続してください。
■単相電源仕様
+10%
単相AC100∼115V ‒15%
(50/60Hz)
1MCCB
ノイズフィルタ
F
A
クリーン
シリーズ
電源OFF 電源ON
1MC アラーム処理
1MC
電磁接触器、
リレーのコイルにはサージサプレッサを
つけてください
SUP
B1
L1
B2
V
W
SGDH
L1C
L2C
1
D(4)
CN2
2
V‒REF
速度指令
(±2V∼±10V/定格速度)
推力指令
(±1V∼±10V/定格推力)
A(1) モータ
B(2)
M
C(3)
U
L2
必ず接地してください
※4 シリアル変換モジュール
CN1
5 ※2
SG
6
9
SG
10
光学式エンコーダ
シールド線の端末処理を
確実に行ってください
LPF
T‒REF
コントローラ リニアモータ 精密ステージ
シリーズ
シリーズ
シリーズ
※3
1MC
37
※2 A/D
38
LPF
39
ALO1 アラームコード出力
最大使用電圧 DC30V
ALO2
最大出力電流 DC20mA
ALO3
※1
7 150Ω
/PULS
8
SIGN
CCW
B相
SIGN
11
/SIGN
12
35
PBO
CLR
CLR
15
36
/PBO
/CLR
14
+12V
PL1
オープンコレクタ
PL2
指令用電源
PL3
※5
+24V
+24V
1Ry
1Ryオンでサーボオン
2RyオンでP動作
P‒LSオフで正転駆動禁止
N‒LSオフで逆転駆動禁止
3Ryオンでアラームリセット
6Ryオンで正転側電流制限ON
7Ryオンで逆転側電流制限ON
2Ry
3 1KΩ
13
33
PAO
34
/PAO
19
PCO
20
/PCO
18
25
47 3.3KΩ
26
/S‒ON
40
/サーボON
/P‒CON
41
比例制御
(P動作)
27
28
形番
位置指令
PULS
PULS
CW
A相
PG分周出力
適用ラインレシーバ
TI製 SN75175
または、
MC3486相当品
GLM
15
正転駆動禁止
N‒LS
N‒OT
43
逆転駆動禁止
29
3Ry
/ALM‒RST
アラーム
リセット
30
44
/S‒RDY+
サーボレディ出力
/S‒RDY‒:レディでON
正転側電流
制限ON
逆転側電流
制限ON
31
ALM+
32
ALM‒
/N‒CL
45
46
コネクタシェル
GLS
TGON出力
/TGON‒ :設定値以上でON
42
/P‒CL
GLM
25
/TGON+
P‒OT
7Ry
GLM
20
/V‒CMP+ 速度一致検出
(/COIN+) :速度一致検出でON
/V‒CMP‒ 位置決め完了
(/COIN‒) :位置決め完了でON
P‒LS
6Ry
GLM
10
KLM
CLM
サーボアラーム出力
:アラームでOFF
RDM
フォトカプラ出力
最大使用電圧DC30V
最大出力電流DC50mA
RDM‒
mini
FG
シールド線はコネクタシェルにつなぎます
※1
※2
※3
※4
※5
はツイストペア線を示しています。
一次フィルタで、
時定数47㎲です。
本回路は感電のおそれがあるので、外部からの接触防止のため保護分離しています。
SELV回路です。二重絶縁あるいは強化絶縁による保護分離により、
他の回路から分離しています。
DC24V電源は、二重絶縁された機器をご使用ください。
RDM–mini
P479-486_RDM mini .indd 480
480
10.3.15 1:07:15 PM
エコノミー
シリーズ
特長
形番
システム構成
基本仕様
寸法図
ドライバ
ケーブル
Linear motor series
コンパクト
シリーズ
サーボパック入出力信号機能説明
[CN1]
ユニバーサル スーパー
シリーズ
シリーズ
適用リセプタクル形式
サーボパック内使用コネクタ仕様
[CN1]
10250‒52A2JL 相当品
ライトアングル 50P
はんだ付けタイプ
ケース
メーカ
10150‒3000VE
10350‒52A0‒008
住友スリーエム㈱
注)CN1コネクタはサーボパックに付属します。
F
A
クリーン
シリーズ
信号名
/S‒ON
コントローラ リニアモータ 精密ステージ
シリーズ
シリーズ
シリーズ
共通
ピン No.
40
/P‒CON
41
P‒OT
N‒OT
42
43
/P‒CL
/N‒CL
45
46
機能
サーボオン:インバータ部のゲートブロック解除により、
モータが通電状態になります。
ユーザ定数の設定により、
機能を選択します。
比例動作指令
オンで速度制御ループが P1
(比例・積分)
制御から P
(比例)
制御に切替わります。
移動方向指令
内部速度指令選択の場合: 移動方向を切替えます。
制御モード切替え
制御モードの切替え可能(位置⇔速度、位置⇔トルク、
トルク⇔速度)
ゼロクランプ指令
ゼロクランプ機能付き速度制御: オンで速度指令をゼロとみなします。
指令パルス阻止指令 指令パルス阻止機能付き位置制御: オンで指令パルスの入力を阻止します。
正転駆動禁止
逆転駆動禁止
オーバートラベル防止:機械の可動部が移動できる領域を超えたときに、
モータの駆動を停止します。
ユーザ定数の設定により、
機能を選択します。
入力信号
速度
トルク
形番
位置
指令
GLM
10
GLM
15
GLM
20
GLM
25
GLS
KLM
共通
出力信号
CLM
RDM
RDM‒
mini
速度
位置
/ALM‒RST
+24VIN
V‒REF
T‒REF
PULS
/PULS
SIGN
/SIGN
CLR
/CLR
PL1
PL2
PL3
ALM+
ALM‒
/TGON+
/TGON‒
/S‒RDY+
/S‒RDY‒
PAO
/PAO
PBO
/PBO
PCO
/PCO
ALO1
ALO2
ALO3
FG
/V‒CMP+
/V‒CMP‒
/COIN+
/COIN‒
予備
44
47
5(6)
9(10)
7
8
11
12
15
14
3
13
18
31
32
27
28
29
30
33(1)
34
35
36
19
20
37
38
39(1)
シェル
25
26
25
26
16, 17, 23
24, 50
正転側電流制限オン
逆転側電流制限オン オンで電流制限機能が有効。
内部速度指令選択の場合: 内部設定速度を切替えます。
内部速度切替え
アラームリセット: サーボアラーム状態を解除します。
シーケンス信号用制御電源入力:+24V(電源は貴社にてご用意ください)動作可能電圧範囲:+11∼+25V
(入力ゲインはユーザ定数で変更可能)
速度指令入力:±2∼±10V/ 定格回転速度
(入力ゲインはユーザ定数で変更可能)
トルク指令入力:±1∼±10V/ 定格トルク
指令パルス入力
ラインドライバ、
オープンコレクタに対応
入力モード
符号 + パルス列
CCW/CWパルス
2相パルス(90度位相)
偏差カウンタクリア:位置制御時に偏差カウンタをクリアします。
PULS、SIGN、
および CLR 指令信号がオープンコレクタ出力信号の場合、
+12V プルアップ電源を供給します
(+12V 電源はドライバ内蔵)
。
サーボアラーム:異常検出により、
オフします。
モータ動作中検出:モータが設定値以上の速度で動作中であることを検出します。
検出速度はユーザ定数で設定可能です。
サーボレディ:制御/主回路電源オンでサーボアラ−ムが発生していない場合にオンします。
A相信号
B相信号
2相パルス
(A相、B相)変換エンコーダ出力信号
および原点パルス
(C相)
信号: RS422 相当
C相信号
アラームコード出力:3 ビットでアラームコードを出力します。
オープンコレクタ 最大定格 30V 20mA
入出力信号用ケーブルのシールド線をコネクタシェルに接続することで、
フレームグランド
(アース)
に接続されます。
速度一致
(速度制御モードの場合に出力)
:
モータ速度が設定範囲内で、速度指令値に一致したことを検出します。
位置決め完了
(位置制御モードの場合に出力)
:偏差パルスが設定値以内に入った時にオンします。
設定値は偏差パルスのパルス数で、
指令単位
(電子ギヤで定義した入力パルスの単位)
で設定します。
空き端子は、中継などに使用しないでください。
注)
( )
内のピンNo.はシグナルグランドを示します。
481
P479-486_RDM mini .indd 481
RDM–mini
10.3.15 1:07:34 PM
形番
システム構成
基本仕様
寸法図
ドライバ
オプション
ケーブル
エコノミー
シリーズ
特長
コンパクト
シリーズ
[CN8]
(高速指令パルス入力コネクタ)
適用リセプタクル形式
サーボパック内使用コネクタ仕様
[CN8]
ケース
メーカ
10126‒3000VE
10326‒52A0‒008
住友スリーエム㈱
ユニバーサル スーパー
シリーズ
シリーズ
10226‒52A2JL相当品
ライトアングル26P
はんだ付けタイプ
注)CN8コネクタは高速パルスボードに付属します。
機能
指令パルス入力
RS422準拠ラインドライバ
(TI製SN75174相当品)
に対応。
インターフェースは、ラインレシーバ
(TI製SN75175相当品)
仕様。
入力モード
・符号+パルス列
・CCW/CWパルス
・2相パルス
(90度位相)
F
A
偏差カウンタクリア:位置制御時に偏差カウンタをクリアします。
コントローラ リニアモータ 精密ステージ
シリーズ
シリーズ
シリーズ
ピンNo.
10
11
12
13
17
18
19
26
クリーン
シリーズ
入力信号
︵
︶
信号名
PULS
/PULS
SIGN
位置
/SIGN
指令
CLR
C
N
/CLR
8
SG
(GND)
SG
(GND)
パルス指令コントローラ側のパルス出力のSGとドライバSGは必ず接続して同レベルにしてください。
インターフェース回路
上位装置例
高速指令パルス入力インターフェース
出力ラインドライバ
TI製
SN75174
相当品
CN8‒10
/PULS
CN8‒11
SIGN
CN8‒12
/SIGN
CN8‒13
CLR
CN8‒17
/CLR
CN8‒18
SG
入力ラインレシーバ
TI製
SN75175
相当品
形番
PULS
CN8‒19, 28
コネクタシェル
0V
GLM
10
FG
GLM
15
GLM
20
はツイストペア線を示しています。
GLM
25
GLS
端子配列
KLM
2
4
6
−
−
−
1
−
−
3
−
−
−
15
17
−
5
−
−
7
−
−
19
−
8
−
−
10
PULS
指令パルス
入力
SIGN
指令符号
入力
9
12
11
13
−
/PULS
/SIGN
−
CLR
SG
クリア
入力
指令符号
入力
−
−
23
−
−
−
−
16
−
−
18
/CLR
クリア
入力
20
−
−
22
−
−
24
−
−
26
SG
GND
CLM
RDM
RDM‒
mini
GND
21
25
−
−
−
指令パルス
入力
14
−
注1)空き端子には、
接続しないでください。
注2)ケーブルのシールド線はコネクタシェルに接続してください。
注3)ユニット側コネクタでFG
(フレームグランド)
に接続します。
RDM–mini
P479-486_RDM mini .indd 482
482
10.3.15 1:07:57 PM
エコノミー
シリーズ
特長
形番
システム構成
基本仕様
寸法図
ドライバ
ケーブル
Linear motor series
コンパクト
シリーズ
シリアル変換モジュール
[JZDP‒D008‒***]
電源電圧
+5.0V ±5% リップル含有率5%以下
※1
消費電流
信号分解能
電気的特性
ユニバーサル スーパー
シリーズ
シリーズ
仕様
クリーン
シリーズ
F
A
120mA Typ. 350mA Max.
入力2相正弦波ピッチの1/256
最高応答周波数
出力信号※2
250kHz
位置データ、
ホールセンサ情報、
アラーム
出力方式
シリアルデータ伝送(マンチェスタコードによるHDLCフォーマット)
通信周期
62.5μs
出力回路
平衡型トランシーバ
(SN75LBC176相当)
、
内部終端抵抗120Ω
コントローラ リニアモータ 精密ステージ
シリーズ
シリーズ
シリーズ
アナログ信号入力
(Cos,Sin,Ref)
ホールセンサ信号
機械的特性
質量
ディファレンシャル入力差動振幅:0.4∼1.2V
入力信号レベル:1.5∼3.5V
CMOSレベル
250g
外形寸法
90mm×60mm×23mm
(本体部)
耐振動
(10∼2500Hz)
3方向
98m/s2 max.
耐衝撃
2
3方向 2回
980m/s(11ms)
環境
動作温度範囲
0∼55°
C
保存温度範囲
‒20∼+80°
C
(凍結なきこと)
湿度範囲
20∼90%RH
(結露なきこと)
※1 接続されるリニアスケール及びホールセンサの消費電流は含まれていません。
※2 出力信号は電源投入後100∼300ms後に送信可能となります。
注)シリアル変換モジュールはアクチュエータ本体に付属します。
形番
外形寸法
GLM
10
3.を参照
4‒∅4.2
2‒4#40穴UNCタップ
GLM
15
GLM
20
2‒∅4.2
1.を参照
NP
GLS
52
10
60
GLM
25
KLM
300
CLM
1.5
3
RDM
65
2.を参照
72
82
90
23
RDM‒
mini
4‒M5 深サ10
483
P479-486_RDM mini .indd 483
RDM–mini
10.3.15 1:08:41 PM
形番
システム構成
基本仕様
寸法図
ドライバ
オプション
ケーブル
エコノミー
シリーズ
特長
1. サーボパック側
シリアルデータ出力
2. アクチュエータ側
アナログ信号入力
1
5
6
1
信号
+5V
S相出力
空き
空き
0V
/S相出力
空き
空き
空き
シールド
15
第一電子工業㈱製
17シリーズコネクタ
コネクタ : 17JE‒13150‒02(D8C)
(ソケット)
ピン№
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
ケース
信号
/Cos入力(V1‒)
/Sin入力(V2‒)
Ref入力(V0+)
+5V
5Vs
空き
空き
リミットスイッチ(Vq)
Cos入力(V1+)
Sin入力(V2+)
/Ref入力(V0‒)
0V
0Vs
空き
インナー
シールド
1
6
5
9
第一電子工業㈱製
17シリーズコネクタ
コネクタ : 17JE‒13090(D8C)
ピン№
1
2
3
4
5
6
7
8
9
ケース
F
A
信号
+5V
U相出力
V相出力
W相出力
0V
空き
空き
空き
空き
シールド
コントローラ リニアモータ 精密ステージ
シリーズ
シリーズ
シリーズ
ピン№
1
2
3
4
5
6
7
8
9
ケース
9
クリーン
シリーズ
第一電子工業㈱製
17シリーズコネクタ
コネクタ : 17JE‒13090‒02(D2C)
(ソケット)
8
3. アクチュエータ側
ホールセンサ信号入力
ユニバーサル スーパー
シリーズ
シリーズ
9
コンパクト
シリーズ
標準インターフェース
注1)空きピンは使用しないでください。
注2)ケーブルを強く引っ張らないでください。
形番
GLM
10
GLM
15
GLM
20
GLM
25
GLS
KLM
CLM
RDM
RDM‒
mini
RDM–mini
P479-486_RDM mini .indd 484
484
10.3.15 1:09:09 PM
エコノミー
シリーズ
特長
形番
システム構成
基本仕様
寸法図
ドライバ
ケーブル
Linear motor series
コンパクト
シリーズ
ケーブル仕様
RMKHD‒**:動力ケーブル(固定配線用)
〈サーボパック側〉
ユニバーサル スーパー
シリーズ
シリーズ
〈フォーサ側〉
U
V
W
FG
F
A
丸圧着端子R1.25‒4
クリーン
シリーズ
D‒sub15ピン メス
カ バ ー :XM2S‒1513(オムロン㈱製)
メスプラグ:XM2D‒1501(オムロン㈱製)
固定具 1:XM2Z‒0003(オムロン㈱製)
〈シリアル変換モジュール側〉
コントローラ リニアモータ 精密ステージ
シリーズ
シリーズ
シリーズ
D‒sub9ピン オス
カ バ ー :XM2S‒0913(オムロン㈱製)
オスプラグ:XM2A‒0901(オムロン㈱製)
RMKHE‒01:エンコーダケーブル(固定配線用)
〈シリアル変換モジュール側〉
〈エンコーダ側〉
1m
形番
GLM
10
GLM
15
D‒sub15ピン オス
カ バ ー :XM2S‒1513(オムロン㈱製)
オスプラグ:XM2A‒1501(オムロン㈱製)
GLM
20
GLM
25
D‒sub15ピン オス
オスプラグ:XM2A‒1501(オムロン㈱製)
カ バ ー :XM2S‒1513(オムロン㈱製)
固定具1:XM2Z‒0003(オムロン㈱製)
GLS
KLM
CLM
RDM
RDM‒
mini
485
P479-486_RDM mini .indd 485
RDM–mini
10.3.20 5:50:53 AM
形番
システム構成
基本仕様
寸法図
ドライバ
オプション
ケーブル
エコノミー
シリーズ
特長
〈サーボパック側〉
コンパクト
シリーズ
JZSP‒CLP20‒**:シリアルケーブル(固定配線用)
〈シリアル変換モジュール側〉
L
(∅6.8)
ユニバーサル スーパー
シリーズ
シリーズ
JZSP‒CLP20‒**
ケーブル
UL20276
(AWG16×2C+AWG26×2P)
クリーン
シリーズ
F
A
プラグコネクタ:55100‒0600
日本モレックス㈱製
17シリーズコネクタ
コネクタ:17JE‒23090‒02
(D8C)
(9ピン)
第一電子工業㈱製
コントローラ リニアモータ 精密ステージ
シリーズ
シリーズ
シリーズ
JZSP‒CLP70‒**:シリアルケーブル(可動部配線用)
〈サーボパック側〉
〈シリアル変換モジュール側〉
形番
JZSP‒CLP70‒**
(∅6.8)
L
GLM
10
プラグコネクタ:55100‒0600
日本モレックス㈱製
ケーブル
UL20276
(AWG22×2C+AWG24×2P)
GLM
15
17シリーズコネクタ
コネクタ
:17JE‒23090‒02
(D8C)
(9ピン)
第一電子工業㈱製
GLM
20
GLM
25
GLS
KLM
CLM
RDM
RDM‒
mini
RDM–mini
P479-486_RDM mini .indd 486
486
10.3.20 5:54:00 AM
リニアモータ駆動製品
■ 安全上の注意 ■
・本製品を落下させたり、
叩いたりしないでください。怪我や破損の原因になります。
・本製品を分解しないでください。異物の侵入や精度劣化の原因となります。
また、
ドライバは感電の恐れがあります。
・GLM10/15/20/25:PLシールはアクチュエータ本体のエンドプレートに貼付されています。エンドプレートなしのアクチュエータオプ
ションをご選定いただいた場合には、PLシールが貼付されませんので貴社にて準じたものをご用意ください。
・マグネットプレート
(固定子)は強力なマグネットです。強磁性体
(特に金属類)
を近づけないでください。マグネットの吸引力により、マグ
ネットと金属片の間に指等をはさまれる可能性があります。
また、
心臓ペースメーカを使用されている方は絶対に近づかないでください。
・通電中はアクチュエータの動作部には、絶対に触らないでください。また、製品の作動中または作動できる状態のときは、アクチュエー
タの作動範囲に立ち入らないでください。
・アクチュエータ本体、
ドライバおよび接続されている関連機器の設置、調整、点検、保守作業を行う際は、必ず全ての電源プラグをコン
セントから抜き、作業者以外が電源を投入復帰できないように、施錠、
または安全プラグ等をご用意ください。
また、作業中の旨を明記し
た物を見易い位置に掲示してください。
・複数の人が作業を行う場合は、手順、
合図、
異常等の措置を予め確認し、
別途、作業を監視する人をおいてください。
・取扱説明書をよく読み、
内容を十分理解し、安全のための注意事項は、
必ず厳守してください。
および厚生労働省「労働安全衛生規則」を
・作業の前に、
JIS規格「産業用マニピュレーティングロボット−安全性」
(JIS B8433−1)
精読し、遵守してください。
■ 使用環境 ■
アクチュエータとドライバは、使用環境が悪いと故障の原因となりますので、次のような場所でご使用ください。
・アクチュエータは屋内、周囲温度0∼40℃の範囲内、周囲湿度80%RH以下
(凍結および結露なきこと)
・ドライバは屋内、
周囲温度0∼50℃の範囲内、周囲湿度90%RH以下
(凍結および結露なきこと)
・腐食性ガスや可燃性ガスがない場所
・鉄粉等の誘電性のある粉体、
塵埃、
オイルミスト、
切削液、水分、塩分、及び有機溶剤が飛散しない場所
・直射日光、輻射熱が当たらない場所
・強電界、
強磁界の発生しない場所
・振動や衝撃が本体に伝わらない場所
・点検や清掃のしやすい場所
■ 保管 ■
・本製品は、
弊社の梱包および荷姿で、高温、低温、
多湿を避け、
水平な状態で保管してください。
■ 取扱説明書 ■
・各取扱説明書はウェブサイトからダウンロードできます
(ログインが必要な場合もあります)
。
THKアクチュエータサイト http://www.ea-thk.com/
「リニアモータアクチュエータ GLM10/20
取扱説明書 TDドライバ仕様」
「リニアモータアクチュエータ GLM10/20
取扱説明書 汎用ドライバ仕様」
「リニアモータアクチュエータ GLS
取扱説明書」
「リニアモータアクチュエータ KLM46
取扱説明書」
「リニアモータアクチュエータ CLM
取扱説明書」
「リニアモータアクチュエータ RDM
取扱説明書」
「リニアモータアクチュエータ RDM−mini
取扱説明書」
「リニアモータロッドタイプ
取扱説明書 (モータ単体)」
その他、
CADデータやパソコンソフト等もダウンロードできます。
19
前付_P003-020.indd 19
10.3.20 8:50:36 AM