1
Parameterbeschreibung MX
Parameterbeschreibung FCB-Parametrierung
kVA
i
f
n
1
P Hz
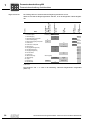
1.5.13 FCB 22 Mehrfachantrieb
Der FCB Mehrfachantrieb dient zum betreiben von 2, 3 oder 4 Motoren an einer Last in
der Betriebsart interpolierte Drehzahlregelung (wie der FCB 6). Dabei können die Antriebe mechanisch gekoppelt sein oder nicht. Die mechanische Kopplung kann auch nur
zeitweise vorhanden sein. Ein gegeneinander arbeiten wie bei starrer Kopplung von
Synchronlauf-antrieben ist hier Prinzip bedingt ausgeschlossen.
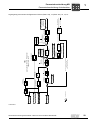
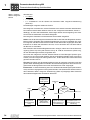
Der FCB Mehrfachantrieb arbeitet nicht nach dem Master-Slave-Prinzip, sondern alle
Antriebe arbeiten gleichberechtigt. Sie empfangen alle von einer übergeordneten Steuerung den gleichen Drehzahlsollwert und machen über einen Achs zu Achs Querverkehr einen Lageausgleich. Dieser Lageausgleich hat Priorität, auch für den Fall, wenn
eine Achse aufgrund eines Fehlers oder mehrere Achsen aufgrund der Drehmomentstellgrenze nicht mehr dem vorgegebenen Drehzahlensollwert folgen können. Das geht
z.B. soweit, dass 3 Achsen mit der einen, in Fehler gefallenen Achse, austrudeln.
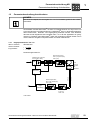
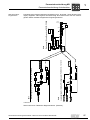
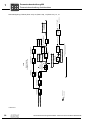
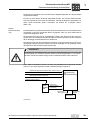
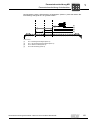
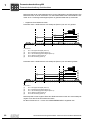
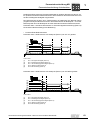
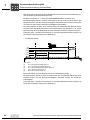
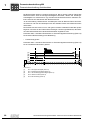
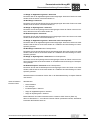
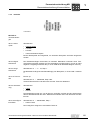
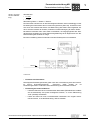
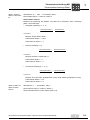
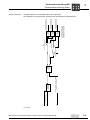
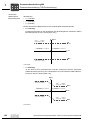
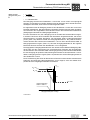
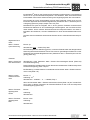
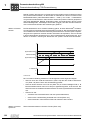
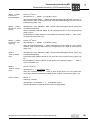
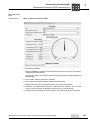
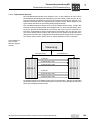
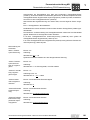
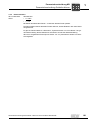
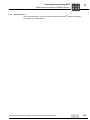
Prozessdatenverkehr bei zwei
Motoren (Doppelantrieb)
Steuerung
Drehzahlsollwert
Drehzahlsollwert
Ist-Posion
Ausgleichsregler nMin
Ausgleichsregler nMax
Achse 1
Achse 2
Ist-Posion
Ausgleichsregler nMin
Ausgleichsregler nMax
Eingestellt wird der Prozessdatenverkehr über den PDO-Editor. Jede Achse legt dabei
seine Daten taktsynchron auf den Systembus. Im gleichen Takt emfängt jede Achse die
Daten der jeweiligen Remote-Achse.
Parameterbeschreibung MOVIAXIS® – Mehrachs-Servoverstärker MOVIAXIS®
159