1
Simrad AP50 Autopilot
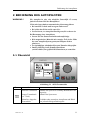
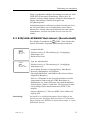
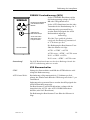
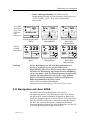
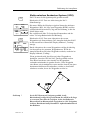
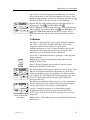
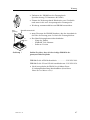
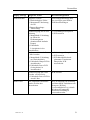
Nav-Quelle
Wählt den Sensor für die Steuerung in der NAV-Betriebsart.
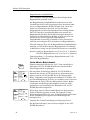
Auto-Betriebsart
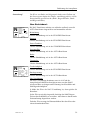
A
341°
CTS
340.7
Gyro1
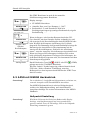
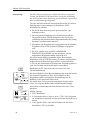
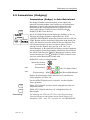
Beleuchtung
EINSTELLUNG
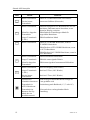
Bewegen:
Einstellen:
,
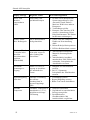
Beleuchtung
Kontrast
Seegang
Ruder
Stützruder
Weiter
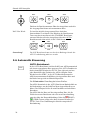
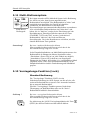
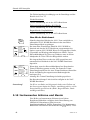
Gleiche Handhabung wie in der STANDBY-Betriebsart
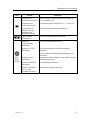
AUTO
0.50
1.40
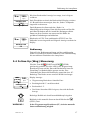
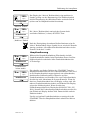
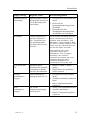
Kontrast
Gleiche Handhabung wie in der STANDBY-Betriebsart
Steuer-Funktion
(Nur verfügbar, wenn im Einstellungsmenü Bugstrahlruder
gewählt wird, siehe AP50 Installationshandbuch).
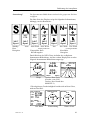
Gleiche Handhabung wie in der STANDBY-Betriebsart
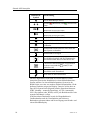
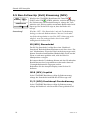
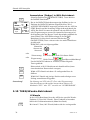
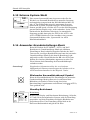
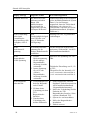
Seegangsfilter
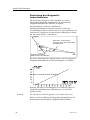
Seegang bestimmt die Gradzahl, um die das Schiff vom
gesetzten Kurs abweicht, bevor eine Meldung an das Ruder
erfolgt.
AUS/OFF: Bietet präzise Steuereigenschaften, erhöht jedoch die
Ruderleistung.
AUTO:
Reduziert die Ruderleistung und Empfindlichkeit des Autopiloten in rauher See automatisch.
MANUAL: Setzt Werte manuell (MAN 1 - MAN 10, 10 ≈
±6°).
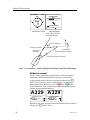
Diese Einstellung bestimmt, um welche Gradzahl das Schiff
vom anliegenden Kurs abweichen kann, bevor ein Ruderbefehl
erfolgt. Bei ruhiger See sollte die Einstellung AUS/OFF gewählt
werden, was theoretisch bedeutet, dass der Autopilot keine
Abweichung vom eingestellten Kurs erlaubt. Der SeegangsfilterWert sollte bei stärkerem Seegang erhöht werden. Dies bedeutet
eine Verringerung der Ruderempfindlichkeit in der Art, dass das
Schiff um die im Seegangsfilter eingestellte Gradzahl abweichen
kann, bevor ein Ruderbefehl erfolgt. Der Ruderwert wird
errechnet durch Kursfehler-Überschreitung des gesetzten Limits
und multipliziert mit dem P-Faktor. Dies verhindert extreme
Ruderausschläge und reduziert die Ruderaktivität.
Anmerkung !
36
Unter Voraussetzungen, wo aktives Steuern erforderlich ist,
sollte der Wert des Seegangsfilters reduziert werden.
20221115 / E