1
Descripción de los componentes funcionales
Comportamiento general de los componentes funcionales
4
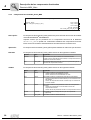
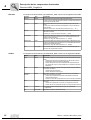
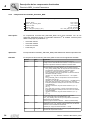
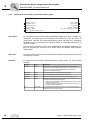
Señal de salida
Done
El componente funcional asigna a la señal de salida Done o InVelocity el valor TRUE
cuando la acción del componente funcional ha finalizado con éxito.
Algunos componentes funcionales proyectan las condiciones "En posición" (órdenes
Discrete-Motion) o "Velocidad alcanzada" (órdenes Continuous-Motion) del período
vectorial en la señal de salida Done. Estos componentes funcionales comprueban estas
condiciones hasta que aparezca un flanco descendente en la entrada Execute.
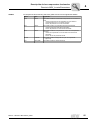
Si la señal de entrada Execute tiene el valor TRUE, el componente funcional restaura
la señal de salida Done al valor FALSE cuando la condición "En posición" o "Velocidad
alcanzada" deja de cumplirse. De la misma forma, la señal de salida Done toma el valor
TRUE cuando vuelve a cumplirse la condición. Si la señal de entrada Execute tiene el
valor TRUE, la señal de salida Done puede entonces cambiar repetidamente entre los
valores TRUE y FALSE.
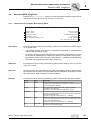
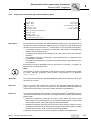
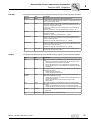
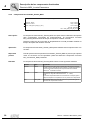
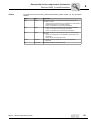
Señal de salida
Active
La señal de salida Active existe sólo para componentes funcionales encargados de
controlar un movimiento del eje del motor.
El componente funcional asigna a la señal de salida Active el valor TRUE cuando el eje
del motor controlado por el componente funcional gira para alcanzar el objetivo
(posición de destino o velocidad objetivo).
Normalmente, el componente funcional asigna a la señal de salida Active el valor TRUE
poco tiempo después de que llegue a la entrada Execute un flanco ascendente.
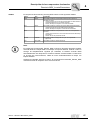
Si se evita el giro del eje del motor mediante la asignación de bornas en el variador
vectorial (p. ej. en caso de bloqueo del regulador), el componente funcional se llevará
a cabo pero la señal de salida Active se restaura al valor FALSE.
El componente funcional establece para la señal de salida Active el valor TRUE cuando:
•
el eje del motor puede girar durante la ejecución del componente funcional mediante
una asignación de bornas adecuada en el variador vectorial
•
y el eje del motor se mueve hasta alcanzar el objetivo.
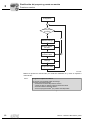
El componente funcional restaura la señal de salida Active al valor FALSE cuando una
de las señales de salida Done o InVelocity, Error o CommandAborted recibe el valor
TRUE.
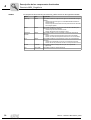
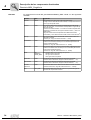
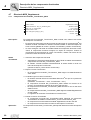
Señal de salida
Busy
Esta señal de salida existe sólo para componentes funcionales que necesitan varios
ciclos y control para su ejecución y que no controlan ningún movimiento del eje del
motor.
El componente funcional asigna a la señal de salida Busy el valor TRUE durante la
ejecución del mismo.
El componente funcional restaura la señal de salida Busy al valor FALSE cuando una
de las señales de salida Done o Error recibe el valor TRUE.
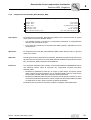
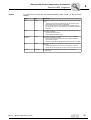
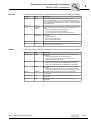
Señal de salida
CommandAborted
Esta señal de salida existe sólo para componentes funcionales encargados de controlar
un movimiento del eje del motor.
El componente funcional establece para la señal de salida CommandAborted el valor
TRUE cuando su ejecución es cancelada
•
por otro componente funcional
•
u otra instancia del mismo componente funcional,
controlando ambos el mismo eje del motor.
Esto significa que la orden del componente funcional cancelado no volverá a ejecutarse
a continuación.
16
Manual – Biblioteca MPLCMotion_MDX