1
13 Anhang
121
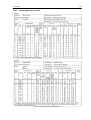
13-4.3.1b Einrichtung des TCPs
Roboter
Flansch
Roboter
Flansch
45°
Z
Y
74,9
X
Z
Z'
174,60
?'
154
Z'
15
X'
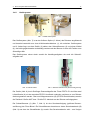
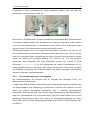
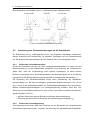
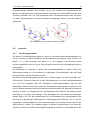
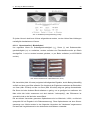
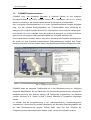
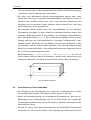
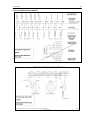
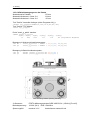
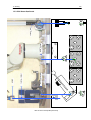
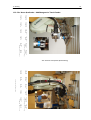
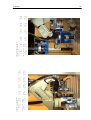
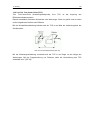
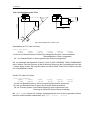
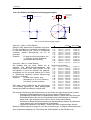
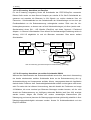
Abb. 55 Schweißbrenner / Greifer -TCP
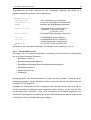
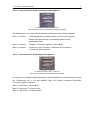
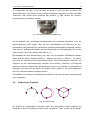
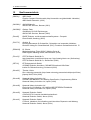
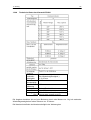
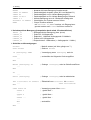
Schweißbrenner TCP (Abb. 55 links):
>tool tcp_weld
X[mm]
Y[mm]
Z[mm]
O[deg]
A[deg]
T[deg]
0.000
0.000
174.60
0.000
45.00
0.000
174.6 mm auf RoboterFlansch Z-Achse (bis Schnittpunkt Z-Achse- Stromkontaktrohr
/Schweißdraht mit 15mm vorgegeben)
45° um RoboterFlansch Y-Achse gedreht (aus Zeichnung abgelesen)
Die von Kawasaki bereitgestellte Funktion "AUX 50 ARC WELDING TORCH DIMENSION"
wird in diesem Fall nicht genutzt, da die Krümmung (Drehung) des Schweißbrenners auf der
Y-Achse liegen müsste, hier liegt sie jedoch auf der X-Achse. Diese AUX Funktion ist somit
nur in Spezialfällen nutzbar.
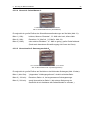
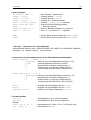
Greifer TCP (Abb. 55 rechts):
>tool tcp_gripper
X[mm]
Y[mm]
Z[mm]
O[deg]
A[deg]
T[deg]
0.000
154.00
74.90
90.00
90.00
-90.00
154 mm auf RoboterFlansch Y-Achse (bis Aussenkante Greifer gemessen)
74.9 mm auf RoboterFlansch Z-Achse (bis Z-Achse-Greifer berechnet)
90° um Z-Achse gedreht (vom Robotersteuerung nicht angenommen eine
Drehung um 90/90/-90 Grad ist somit notwendig)
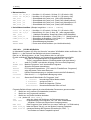
Mit HSET CLAMP müssen die richtigen Ausgangssignale dem Greifer zugeordnet werden,
damit die Greifer-Befehle funktionieren (z.B. open / relax / close )