1
NDSU
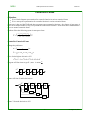
Root Locus for Systems with Complex Poles
ECE 461
.
.
. .
.
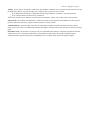
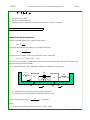
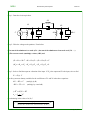
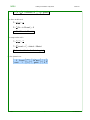
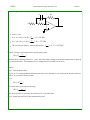
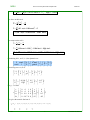
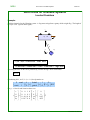
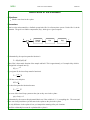
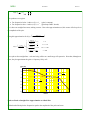
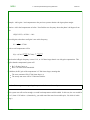
L = 12 mx 2 + 12 M ⎛⎝ x 21 + 2Lx 1 θ 1 cos θ + L 2 θ 2 ⎞⎠ − MgL(1 − cos θ)
The force on the base is
∂L ⎞
∂L
F = dtd ⎛⎝ ∂x
.
⎠ − ∂x
F=
.
.
d⎛
(M + m)x + LMθ cos θ ⎞⎠
dt ⎝
−0
.
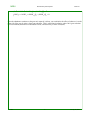
F = (M + m)ẍ + LMθ̈ cos θ − LMθ 2 sin θ
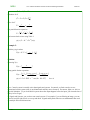
The torque on the rod is
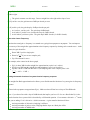
T=
d ⎛ ∂L ⎞
.
dt ⎝ ∂θ ⎠
T=
.
.
d⎛
LMx cos θ + LMθ ⎞⎠
dt ⎝
− ∂L
∂θ
..
− LMxθ sin θ − MgL sin θ
..
..
T = LMẍ cos θ + LMxθ sin θ + LMθ̈ − LMxθ sin θ − MgL sin θ
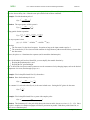
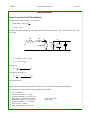
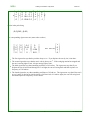
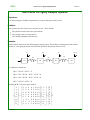
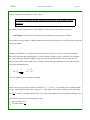
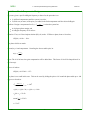
Substituting M=1, m=2, L=1, the dynamics are
⎡ 3 cos θ
⎢
⎣ cos θ 1
.
⎤ ⎡ ẍ ⎤ ⎡ θ 2 sin θ ⎤ ⎡ 1 ⎤
⎡0 ⎤
⎥⎢ ⎥ = ⎢
⎥ + ⎢ ⎥F + ⎢ ⎥T
⎦ ⎣ θ̈ ⎦ ⎣ g sin θ ⎦ ⎣ 0 ⎦
⎣1 ⎦
Linearizing near x=0, θ =0.
⎡ 3 1 ⎤ ⎡ ẍ ⎤ ⎡ 0 ⎤ ⎡ 1 ⎤
⎡0 ⎤
⎢
⎥⎢ ⎥ = ⎢
⎥ + ⎢ ⎥F + ⎢ ⎥T
⎣ 1 1 ⎦ ⎣ θ̈ ⎦ ⎣ gθ ⎦ ⎣ 0 ⎦
⎣1 ⎦
⎡ ẍ ⎤ ⎡ −0.5gθ ⎤ ⎡ 0.5 ⎤
⎡ −0.5 ⎤
⎢ ⎥=⎢
⎥+⎢
⎥F + ⎢
⎥T
⎣ 1.5 ⎦
⎣ θ̈ ⎦ ⎣ 1.5gθ ⎦ ⎣ −0.5 ⎦
Let g = -9.8 m/s2
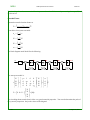
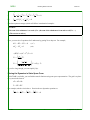
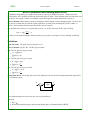
⎡
⎢
s ⎢⎢
⎢
⎢
⎣
x
θ
x
θ
⎤ ⎡0 0
⎥ ⎢0 0
⎥=⎢
⎥ ⎢
⎥ ⎢ 0 4.9
⎥ ⎢
⎦ ⎣ 0 −14.7
1
0
0
0
0
1
0
0
⎤⎡
⎥⎢
⎥⎢
⎥⎢
⎥⎢
⎥⎢
⎦⎣
x
θ
x
θ
⎤ ⎡ 0 ⎤
⎥ ⎢ 0 ⎥
⎥+⎢
⎥F
⎥ ⎢
⎥
⎥ ⎢ 0.5 ⎥
⎥ ⎢
⎥
⎦ ⎣ −0.5 ⎦
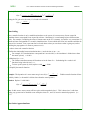
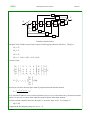
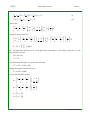
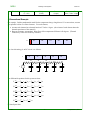
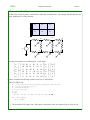
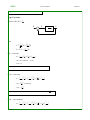
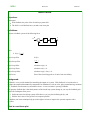
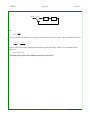
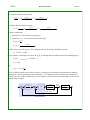
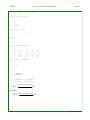
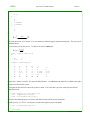
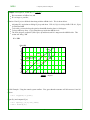
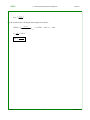
This gives the transfer funciton of
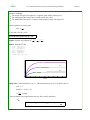
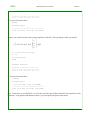
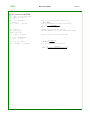
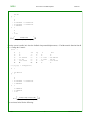
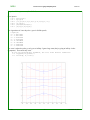
-->A = [0,0,1,0;0,0,0,1;0,4.9,0,0;0,-14.7,0,0]
A =
0.
0.
JSG
0.
0.
1.
0.
0.
1.
3
rev October 19, 2009