1
PID
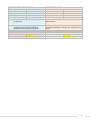
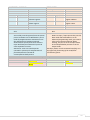
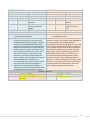
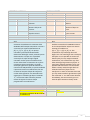
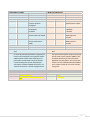
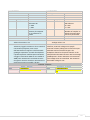
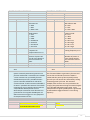
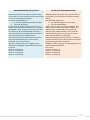
Codifica: ASCII: Parametri: Par. 0 Cifre/Caratteri 1 1 1 2 5 3 1 4 6 5 5 6 5 105 i 7 Valori: 0:3 ID controllo PID Valori: 0:3 Modalitá di uscita e abilitazione: 0 = Disabilita 1 = PWM 2 = DAC0 3 = DAC1 Valori:0:65535
Selezione di uno o piú dei 16 canali di ingresso analogici. CH0 ‐> bit 0, CH1 ‐> bit 1, … Valori: 0:3 Imposta l’unitá di misura del valore obiettivo. 0 = Grezzo 1 = mV 2 = mK Valori: 0:999999
Valore di obiettivo. Valori:0:65535
Valore minimo utilizzabile nel controllo. Valori:0:65535
Valore massimo utilizzabile nel controllo. PID
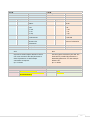
Encoding:
ASCII:
Parameters:
Par.
Digits/Chars
0
1
1
1
2
5
3
1
4
6
5
5
6
5
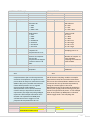
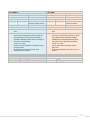
105 i 7 Values: 0:3 ID control PID Values: 0:3 Output and ability mode: 0 = Disables 1 = PWM 2 = DAC0 3 = DAC1 Values:0:65535
Selection of one or more of the 16 analog input channels. CH0 ‐> bit 0, CH1 ‐> bit 1, … Values: 0:3 Sets the unit of measure of the target value. 0 = Undefined 1 = mV 2 = mK Values: 0:999999
Target value. Values:0:65535
Minimum value to be used in control procedure. Values:0:65535
Maximum value to be used in control procedure. AD0,AD1,TIMER0
PID TIME, PID K
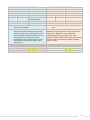
Risorse: AD0,AD1,TIMER0
Resources:
Vedi anche: PID TEMPO, PID K
See also:
Ritorna: Return:
ACK ACK Descrizione: Description:
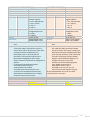
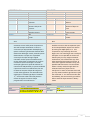
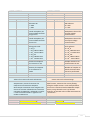
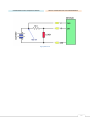
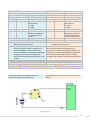
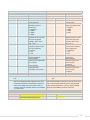
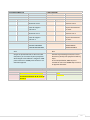
Questo comando permette di gestire fino a 4 PID This command allows to operate up to 4 PID at the same contemporaneamente. Nell’esempio si imposta il time. In the example below PID 0 is set: Output PWM PID 0: Uscita PWM CH0 come canale di misura, CH0 as measuring channel, unit mK, target 250.000K, unitámK, obiettivo 250.000K, Valore minimo PWM Minimum value PWM 1,maximum value 255. 1, massimo 255. Esempio ‐ Example
Riceve ‐ Receive Trasmette ‐ Transmit ASCII _0f01 00001 2 250000 00001 000255CR
ASCII
_0.CR
DECIMALE 32 48 105 48 49 48 48 48 48 49505053
DECIMAL
32 48 46 13 49 48 48 48 48 48 48 48 48 49 13 62