Transcript
ー
適用コントローラ
ー
R3
ー
ー
ー
ー
ー
コントローラ各種設定項目をご指定ください。RCX240/RCX240S ▶
※1. 取付けは必ず仕様通りに行ってください。
壁取付け、壁取付けインバースをそれぞれ天地逆に取り付けないでください。
誤った取り付けを行うと不具合の原因になりますのでご注意ください。
BB
ー CE対応 ー 回生装置 ー 拡張I/O ー ネットワークオプション ー iVYシステム ー グリッパ ー バッテリ
■ 基本仕様
P.489
■ 適用コントローラ
X軸
400
±130
750
Y軸
400
±145
400
Z軸
R軸
アーム長
(mm)
200
400
回転範囲(°)
̶
モータ出力 AC(W)
400
ハーモニックドライブ ハーモニックドライブ
ボールネジ
減速器
減速機構
直結
モータ ∼ 減速器
伝達方式
減速器 ∼ 出力
直結
※1
繰り返し位置決め精度 (XYZ:mm)
(R:°)
±0.02
±0.01
軸仕様
最高速度(XYZ:m/sec)
(R:°/sec)
9.2
最大可搬質量(kg)
2
標準サイクルタイム:2kg 可搬時※(
sec)
3
R軸許容慣性モーメント※(
kgm2)
ユーザ配線(sq×本)
ユーザ配管(外径)
動作リミット設定
ロボットケーブル長(m)
本体質量(kg)
2 .3
コントローラ 電源容量(VA)
̶
±360
RCX340
RCX240-R3
200
運転方法
プログラム
ポイントトレース
リモートコマンド
オンライン命令
2500
ハーモニックドライブ
±0.004
920(壁取付け)
480(インバース)
1 .7
20(標準仕様)、19(ツールフランジ取付仕様)
0.48
1.0
0.2×20
φ6×3
1.ソフトリミット 2.メカストッパ(X,Y,Z軸)
標準:3.5 オプション:5,10
Z軸200mm:52 Z軸400mm:54
クリーン
P.502
CLEAN
ー 安全 ー オプションA ー オプションB ー オプションC ー オプションD ー オプションE ー アブソ
規格
(OP.A)
バッテリ
(OP.B)
(OP.E)
(OP.C)
(OP.D)
コントローラ各種設定項目をご指定ください。RCX340▶
RCX240
ー
YP-X
ー
ピック&プレイス
ー
YK-XG
ー
スカラロボット
ー
XY-X
適用コントローラ /
制御軸数
ー
直交ロボット
ー Z軸ストローク ー ツールフランジ ー ケーブル長
無記入:なし
200:200mm
3L:3.5m
400:400mm
F:あり
5L:5m
10L:10m
ー
PHASER
(外観図通り)
U:壁取付け
インバース
(天地逆)
RCX340-4
リニア単軸ロボット
W:壁取付け
ー
ー
FLIP-X
取付け方法
ー
ー
単軸ロボット
ー
※1
小型単軸ロボット
ロボット本体
ー
TRANSERVO
YK800XGS
LCM100
注文型式
リニアコンベアモジュール
● アーム長 800mm ● 最大可搬質量 20kg
アプリケーション
壁取付け・インバース仕様
APPLICATION
YK800XGS
※ ハーモニックドライブは株式会社ハーモニック・ドライブ・システムズ
の登録商標です。
※ 可動範囲は、X, Y軸のメカストッパの位置をずらすことで制限する
ことができます。
(出荷時は最大可動範囲)
詳細は取扱説明書(設置マニュアル)をご参照ください。
取扱説明書(設置マニュアル)は弊社WEBサイトより
ダウンロードしていただけます。
http://www.yamaha-motor.co.jp/robot/
※1. 周囲温度一定時の値です(X、Y軸)。
※2. 水平方向300mm、垂直方向25mm往復、粗位置決め時。
※3. 加速度係数の設定に制限があります。P.533をご参照ください。
※ 自立のマシンハーネスに、他の配管・配線を取り付ける場合には弊社までご相談ください。
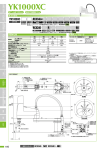
YK800XGS
400
114
53
20
ユーザ配線用
°
21
46
220
25
120
R241
R400
47 M4アース端子
75
R8
6.5
2
200
R4
00
198
0
φ50 h7 -0.025
φ95
00
145°
0
R40
↑
B
400
二面幅24
12
Z軸下降端メカストッパ位置
°
145
右手系動作範囲
X軸メカストッパ位置:132°
Y軸メカストッパ位置:147°
大型
断面図 A-A
オプション:ツールフランジ取付仕様
4-φ6.6 通し
40
40
18
中空
壁取付け・
インバース
ツール取り付け用 4-M4×0.7 通し
バインドネジ M4 長さ10 4個付属
アーム下面から内部にネジが10mm以上入らないこと。
ここに付くツール重量は先端質量に含めてください。
12
±
0.0
0
通し
12
±
φ6 H7
2
2
M20×2.5 深さ20(スプライン下部)
+0.012
適用コントローラ
40
40
視図B
YK800XGS
YK800XGS
Z200mmストローク仕様
Z400mmストローク仕様
※ インバースタイプは天地逆にして取り付けたものです。
RCX340 u 502 RCX240 u 489
防塵・防滴
15 36
90°
38
48 48
径φ
0.0
400
標準仕様
中空径φ18
45 14
φ25h7
ユーザツール取付範囲
φ55 面取りとR軸原点の位相関係なし
79
(114)
R241
小型/中型
200 6
86
φ65
全方位/
タイニー
メカストッパ位置
Z軸原点復帰時に
6mm上昇
A
10
2-R
°
A
71
0
0
30 (ベース 65.5 取付面)
.3
150.5 137
186.3
202.8±2
130
φ8H7 通し
98
145°
左手系動作範囲
130
°
247
8H7
25 97.5 97.5
245(ベース寸法)51
54
Z200mm 385
ストローク仕様
6-φ14
取付けM12ボルト
6本使用
各種情報
ベース上面にはメンテナンス上の
(520)十分なスペースを確保してください。
R27(ケーブル最小曲げ半径)
ケーブルは可動させないでください。
4 -φ 9
コントローラ
219
CONTROLLER INFORMATION
19
R400
Z400mm 585
ユーザ配線用
Dサブコネクタ
(1∼20番使用可能)
ストローク仕様
Z軸上昇端
°
00
63 128
35
0
37
71.5
85.5
127.3
132
196.3±2
R8
ユーザ配管1(φ6黒)
ユーザ配管2(φ6赤)
ユーザ配管3(φ6青)
130
20 34 Dサブコネクタ
(1∼20番使用可能)
145°
ユーザ配管3(φ6青)
ユーザ配管2(φ6赤)
ユーザ配管1(φ6黒)
130
400
160
80
369