1
Kollmorgen
8.13
07/2010
Elektrische Installation
Feedback
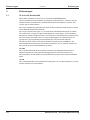
In jedem geschlossenen Servosystem ist im Normalfall mindestens ein Rückkopplungsgerät erforderlich, das Istwerte vom Motor an den Servoantrieb sendet. Abhängig vom
Typ des Rückkopplungsgerätes (Feedback) wird die Rückmeldung zum Servoverstärker
digital oder analog übertragen.
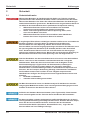
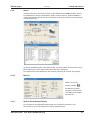
SERVOSTAR 400 unterstützt alle gängigen Arten von Feedback-Geräten, deren Funktionen mit den Parametern
FBTYPE
(Bildschirmseite FEEDBACK), primäres Feedback
EXTPOS
(Bildschirmseite LAGEREGLER), sekundäres Feedback
GEARMODE (Bildschirmseite LAGEREGLER / EL. GETRIEBE), sekundäres Feedback
in der Inbetriebnahme-Software zugewiesen werden müssen. Skalierung und weitere
Einstellungen müssen ebenfalls dort vorgenommen werden.
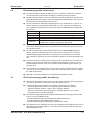
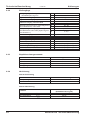
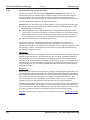
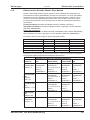
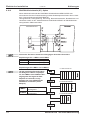
Konfiguration
Ort
Ein Feedback
im Motor
im Motor
Zwei Feedbacks
extern
ASCII
Parameter
FBTYPE
FBTYPE
EXTPOS
GEARMODE
Kommu
tierung
X
X
Drehzahlregler
X
X
Lage- elektr.
regler Getriebe
X
X
X
Eine detaillierte Beschreibung der ASCII Parameter finden Sie in der Online-Hilfe der
Inbetriebnahme-Software.
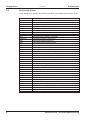
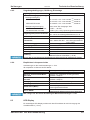
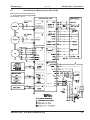
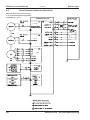
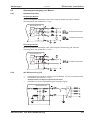
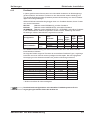
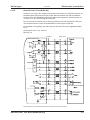
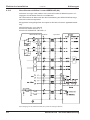
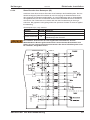
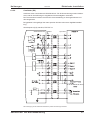
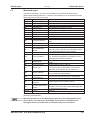
Die folgende Tabelle zeigt eine Übersicht der unterstützten Feedback-Typen, zugehörige
Parameter und einen Verweis auf den jeweiligen Anschlussplan. Die dort angegebene
Pinbelegung auf der Geberseite bezieht sich jeweils auf Kollmorgen Motoren.
Primärer Feedback-Typ
Resolver
SinCos Encoder BISS
SinCos Encoder ENDAT 2.1
SinCos Encoder HIPERFACE
SinCos Encoder ohne Datenspur
SinCos Encoder + Hallgeber
ROD 5V + Hallgeber
ROD 5V
Sensorlos (ohne Feedback)
Stecker
X5
X2
X2
X2
X2
X2
X2
X4
-
Anschlussplan
ð S.52
ð S.53
ð S.54
ð S.54
ð S.55
ð S.56
ð S.57
ð S.58
-
FBTYPE
0, 3
20*
3, 4
2, 3
6, 7 (16*)
11*
12*
8*, 9*
10*
* einstellbar nur im Terminalfenster der Inbetriebnahme-Software
** ROD ist ein Kürzel für Inkrementalgeber
Die Kombinationsmöglichkeiten mit sekundären Feedbacksystemen für die
Lageregelung/el.Getriebe finden Sie ab Seite 59.
SERVOSTAR ® 400 Betriebsanleitung
51