1
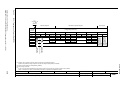
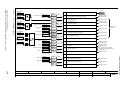
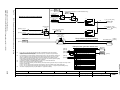
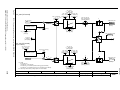
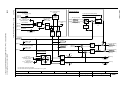
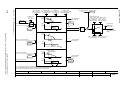
Fig. 2-83
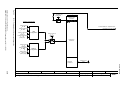
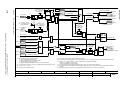
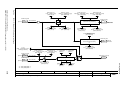
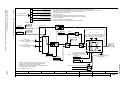
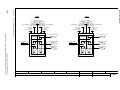
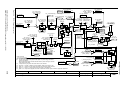
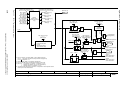
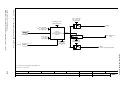
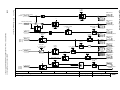
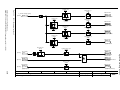
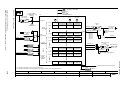
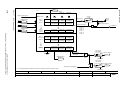
6030 – Speed setpoint, droop
© Siemens AG 2011 All Rights Reserved
SINAMICS G120 / Control Units CU240B/E-2 Parameter Manual (LH11), 01/2011
Droop input source
0 ... 3
p1488 [D] (0)
n_ctrl I-M_output [Nm]
[6040.8] r1482
M_set bef. M_suppl [Nm]
r1508
3
Droop M_comp scal
-2000.0 ... 2000.0 [%]
p1487 [D] (100.0)
Droop M_comp
p1486 [C]
<2>
(0)
Droop input
<1>
Droop scaling
0.000 ... 0.500
p1489 [D] (0.050)
2
[6060.5]
1
M_set total [Nm]
[6060.8] r0079
150 ms
0
0
nN
MN
0
STW n_ctrl
p1492 r1406
[2520.7] r1406.11
0
Droop n_reduction [1/min]
r1490
1
ZSW n_ctrl
r1407
r1407.10
[2522.3]
n_set before filt. [1/min]
r0060
n_set_filt 1 T
0.00 ... 5000.00 [ms]
p1416 [D] (0.00)
ZSW n_ctrl
r1407
r1407.11
[6799.1]
[2522.3]
n_ctrl setp sum [1/min]
r1170
[3080.8]
n_set after filter [1/min]
r0062
[6031.1]
+
n_limit pos eff [1/min]
r1084
[3050.8]
n_limit neg eff [1/min]
r1087
[3050.8]
0
1 = Sensorless vector control,
speed pre-control active
n_ctrl config
p1400.15
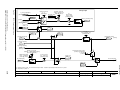
Mot M_mom of inert
0.000000 ... 100000.000000 [kgm²]
p0341 [D] (0.000000)
a for M_ctrl scal
0.0 ... 400.0 [%]
p1499 [D] (100.0)
Mot MomInert Ratio
1.000 ... 10000.000
p0342 [D] (1.000)
1
ZSW n_ctrl
r1407
r1407.11
[2522.3]
M_set total [Nm]
r0079
0
0
Pre-control speed
[6730.1]
1
[6060.8]
2-587
1
Vector control
Speed setpoint, droop
2
3
4
5
6
FP_6030_97_54.vsd
13.12.2010
V4.4
7
Function diagram
G120 CU240B/E-2
8
- 6030 -
Function diagrams
[6060.3]
<1> Scaling: p1489 = 0.100 - for a rated motor torque of r0333 - results in a speed setpoint reduction of 0.1 x p0311.
<2> Only active, if p1488 > 0
Vector control
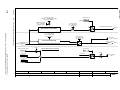
ZSW n_ctrl
r1407
r1407.2